S1 — Analyse des systèmes
Objectif du chapitre. Introduire l'analyse des systèmes : partir d'un besoin pour établir un cahier des charges (exigences et critères), décrire le cycle de vie d'un système, en construire l'architecture fonctionnelle et structurelle, et identifier les chaînes d'énergie (alimenter, moduler, convertir, transmettre, agir) et d'information (acquérir, traiter, communiquer). L'objectif est de savoir, à partir d'un système inconnu, identifier les constituants de chaque chaîne et les exigences à vérifier : c'est l'exercice type du chapitre.
Notions
1. Besoin et cahier des charges
Un système technique est un ensemble d'éléments (mécaniques, électriques, électroniques, logiciels) qui coopèrent pour répondre à un besoin (une fonction d'usage). L'analyse commence par la formalisation du besoin :
- Fonction d'usage : ce que le système fait pour l'utilisateur (ex. « maintenir la température d'une pièce à »).
- Contraintes : limites imposées (coût, taille, poids, consommation, normes, environnement).
- Exigences : caractéristiques que le système doit satisfaire (performance, précision, rapidité, stabilité, fiabilité).
Le cahier des charges est le document qui formalise le besoin, les contraintes et les exigences ; il sert de référence pour la conception et la vérification (on vérifie que le système satisfait le cahier des charges).
Exigences et critères. Les exigences sont mesurables (critères) :
- Performance : capacité à accomplir la fonction (ex. puissance, couple, débit).
- Précision : écart entre la valeur réelle et la valeur souhaitée (ex. erreur de position, de température).
- Rapidité : temps pour atteindre la consigne (ex. temps de réponse, temps d'établissement).
- Stabilité : capacité à rester dans la consigne (pas d'oscillations, pas de dépassement excessif).
Exemple (climatisation). Fonction d'usage : « maintenir la température à » ; exigences : précision , rapidité (atteinte en ), stabilité (pas d'oscillation), consommation .
2. Cycle de vie d'un système
Le cycle de vie d'un système technique est la succession des phases :
- Étude de faisabilité : le besoin est-il réalisable (techniquement, économiquement) ?
- Conception : architecturer le système (fonctionnel, structurel), choisir les constituants.
- Prototype : fabriquer et tester un prototype (vérifier les exigences).
- Industrialisation : produire en série (outillage, chaîne de production).
- Exploitation : utiliser le système (maintenance, SAV).
- Recyclage : recycler les matériaux (fin de vie, environnement).
Point crucial. Le coût est majoritairement fixé à la phase de conception (pas à la fabrication) : c'est pourquoi l'analyse (cahier des charges, architecture) est essentielle (corriger une erreur en conception coûte beaucoup moins qu'en exploitation).
3. Architecture fonctionnelle et structurelle
Architecture fonctionnelle. L'architecture fonctionnelle décrit le système en termes de fonctions (pas de composants) : elle décompose la fonction d'usage en sous-fonctions (ex. « alimenter », « convertir », « transmettre », « agir ») et les organise (comment les fonctions coopèrent). C'est la vision « quoi faire » (pas « comment »).
Architecture structurelle. L'architecture structurelle décrit le système en termes de composants (pas de fonctions) : elle associe à chaque sous-fonction un ou plusieurs constituants (moteur, capteur, carte, etc.) et les liaisons entre eux. C'est la vision « comment » (les réalisations).
Passage fonction → structure. L'architecture fonctionnelle est indépendante de la technologie (elle décrit les fonctions) ; l'architecture structurelle dépend de la technologie (elle décrit les composants). Le passage (fonction → structure) est la conception (choisir les composants qui réalisent les fonctions).
Exemple (robot). Fonction d'usage : « déplacer un objet d'un point A à un point B » ; sous-fonctions : « alimenter en énergie », « convertir l'énergie en mouvement », « commander le mouvement », « acquérir la position » ; constituants : batterie, moteur, carte de commande, capteur de position.

4. Chaîne d'énergie
La chaîne d'énergie est la succession des étapes par lesquelles l'énergie est transférée de la source à l'action sur le milieu :
- Alimenter : fournir l'énergie (batterie, secteur, carburant).
- Moduler : réguler l'énergie (variateur, interrupteur, vanne).
- Convertir : changer la forme de l'énergie (moteur : électrique → mécanique ; vérin : hydraulique → mécanique).
- Transmettre : transférer l'énergie (engrenages, courroies, axes, bras).
- Agir : agir sur le milieu (préhension, déplacement, levage).
Exemple (robot). Chaîne d'énergie : batterie (alimenter) → variateur (moduler) → moteur (convertir) → réducteur (transmettre) → poignée (agir). Chaque maillon est un constituant à identifier (c'est l'exercice type : identifier les constituants de la chaîne d'énergie).
5. Chaîne d'information
La chaîne d'information est la succession des étapes par lesquelles l'information (commande, mesure) est traitée pour piloter la chaîne d'énergie :
- Acquérir : mesurer le milieu ou l'état du système (capteurs : position, vitesse, température, force).
- Traiter : traiter l'information (microcontrôleur, algorithme de commande, asservissement).
- Communiquer : transmettre l'information (liaison filaire, sans fil, bus).
Boucle de commande. La chaîne d'information ferme la boucle : le capteur (acquérir) mesure la sortie (position, vitesse), le traitement (traiter) compare à la consigne et commande la chaîne d'énergie (moduler) ; c'est l'asservissement (rétroaction, chapitre S7).
Régulateur PID. Le traitement le plus répandu est le régulateur PID (Proportionnel-Intégral-Dérivé) : il calcule la commande à partir de l'erreur , en somme de trois termes :
- le terme proportionnel : agit sur l'erreur actuelle (rapide, mais laisse une erreur résiduelle) ;
- le terme intégral : accumule l'erreur passée (supprime l'erreur résiduelle, mais ralentit) ;
- le terme dérivé : anticipe sur la variation de l'erreur (améliore la stabilité, mais amplifie le bruit).
La commande est ; le réglage des gains détermine la performance (précision, rapidité, stabilité) — c'est l'objet des chapitres S5 à S7 (où le PID est analysé en boucle fermée).
Exemple (robot). Chaîne d'information : capteur de position (acquérir) → carte de commande (traiter, algorithme PID) → variateur (moduler la chaîne d'énergie) → moteur (agir) → capteur (acquérir la position réelle) → boucle fermée.
Exigences à vérifier. Pour chaque chaîne, on vérifie les exigences :
- Chaîne d'énergie : puissance suffisante (moteur), couple suffisant, précision de transmission (jeu, raideur), fiabilité.
- Chaîne d'information : précision du capteur, rapidité du traitement, stabilité de la boucle (pas d'oscillation), fiabilité de la communication.
6. Diagrammes SysML (lecture et exploitation)
SysML (Systems Modeling Language) est un ensemble de diagrammes pour modéliser un système ; au programme, on l'utilise en lecture seule (lecture et exploitation de diagrammes donnés, pas de modélisation à la main). Les diagrammes essentiels :
- Diagramme de cas d'utilisation : les interactions entre les acteurs (utilisateur, environnement) et le système (fonctions d'usage).
- Diagramme de définition de blocs (BDD) : la structure du système (les blocs et leurs relations : composition, association).
- Diagramme de blocs internes (IBD) : le flux d'énergie et d'information entre les blocs (les ports et les flux).
- Diagramme de séquence : les échanges temporels entre les blocs (les messages dans le temps).
- Diagramme d'états : les états du système et les transitions (les conditions de changement d'état).
Lecture. Pour lire un diagramme SysML : identifier les blocs (constituants), les relations (liaisons), les flux (énergie, information) et les états ; exploiter le diagramme pour identifier les constituants de chaque chaîne (énergie, information) et les exigences à vérifier.
Exemple (IBD d'un robot). Blocs : batterie, variateur, moteur, réducteur, poignée, capteur, carte. Flux d'énergie : batterie → variateur → moteur → réducteur → poignée. Flux d'information : capteur → carte → variateur. Le diagramme permet de visualiser les constituants de chaque chaîne et les flux entre eux.
Capacités exigibles
- S1.chaines — Identifier les constituants des chaînes d'énergie et d'information : à partir d'un système (inconnu), décomposer la fonction d'usage en sous-fonctions, identifier les constituants de la chaîne d'énergie (alimenter, moduler, convertir, transmettre, agir) et de la chaîne d'information (acquérir, traiter, communiquer), et formuler les exigences à vérifier (performance, précision, rapidité, stabilité).
Ce qui tombe en colle et en DS
à partir d'un système inconnu, identifier les constituants de chaque chaîne et les exigences à vérifier.
Pièges classiques
- Confondre chaîne d'énergie et chaîne d'information : la chaîne d'énergie transporte l'énergie (puissance, couple) ; la chaîne d'information transporte l'information (commande, mesure) ; il ne faut pas mélanger les constituants (un moteur est dans la chaîne d'énergie, un capteur est dans la chaîne d'information).
- Oublier la boucle de commande : la chaîne d'information ferme la boucle (rétroaction) ; le capteur mesure la sortie et retourne l'information au traitement ; il ne faut pas oublier la rétroaction (sinon on a une boucle ouverte, pas un asservissement).
- Fonction vs structure : l'architecture fonctionnelle décrit les fonctions (indépendant de la technologie) ; l'architecture structurelle décrit les composants (dépend de la technologie) ; il ne faut pas confondre les deux (un moteur est un composant (structure), « convertir l'énergie » est une fonction).
- Exigences mesurables : les exigences doivent être mesurables (critères quantitatifs) ; « le système doit être rapide » est vague ; « le système doit atteindre la consigne en » est mesurable ; il ne faut pas formuler des exigences qualitatives (sans critère).
- Diagrammes SysML : lecture : pour lire un diagramme, identifier les blocs (constituants), les relations (liaisons) et les flux (énergie, information) ; il ne faut pas confondre les diagrammes (un IBD montre les flux, un BDD montre la structure, un séquence montre les échanges temporels).
- Cycle de vie : coût : le coût est majoritairement fixé à la phase de conception (pas à la fabrication) ; il ne faut pas négliger l'analyse (cahier des charges, architecture) ; corriger une erreur en conception coûte beaucoup moins qu'en exploitation.
Graphe de référence
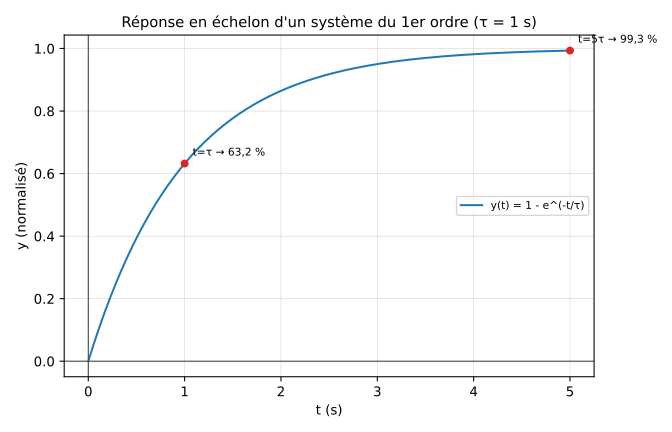
Réponse en échelon d'un système du premier ordre (ex. un moteur dont la vitesse est asservie) : avec . La courbe montre la réponse du système à une consigne (échelon) : le système atteint de la consigne à et à ; c'est l'exemple type d'un système que l'on analyse (chaînes d'énergie et d'information) et que l'on asservit (chapitres S5 à S7).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.