S6 — Chaîne d'information
Objectif du chapitre. Décrire la chaîne d'information d'un système asservi : les capteurs (principes, caractéristiques — étendue, sensibilité, résolution), les codeurs incrémentaux et absolus, le codage de l'information (binaire, hexadécimal, complément à 2), la conversion analogique/numérique (quantification, échantillonnage, Shannon), le traitement (moyenne, filtrage simple) et la transmission (bus, protocoles — notion). L'objectif est de savoir décrire la conversion analogique-numérique : choisir le nombre de bits et la fréquence d'échantillonnage d'un convertisseur (CAN) à partir de l'étendue et de la bande passante du signal.
Notions
1. Capteurs et caractéristiques
Un capteur est un dispositif qui mesure une grandeur physique (position, vitesse, effort, température, pression) et la transforme en une grandeur électrique exploitable (tension, courant, signal numérique).
Caractéristiques essentielles :
- Étendue (plage de mesure) : la différence entre la valeur maximale et la valeur minimale que le capteur peut mesurer ; ex. un capteur de position d'étendue a une étendue de .
- Sensibilité : le rapport entre la variation de la sortie et la variation de l'entrée ; pour un capteur linéaire de sortie (en volts) et d'entrée (en mètres), la sensibilité est (en V/m).
- Résolution : la plus petite variation de l'entrée que le capteur peut détecter ; pour un capteur numérique de bits, la résolution est (ou selon la convention).
Exemple. Un capteur de position linéaire de étendue et de sensibilité : pour , la sortie est ; si le capteur est numérique sur bits, la résolution est .
2. Codeurs incrémentaux et absolus
Un codeur est un capteur de position angulaire (ou linéaire) qui code la position en un signal numérique.
- Codeur incrémental : il détecte les variations de position (pas la position absolue) ; il émet des impulsions (signaux et déphasés de ) à chaque pas ; il faut un compteur pour reconstituer la position (en comptant les impulsions) ; la position est perdue si on coupe l'alimentation (il faut repartir d'un point repère).
Quadrature A/B (détectation du sens). Les deux signaux et sont sinusoïdaux (ou carrés) déphasés de (un quart de période) : c'est la quadrature. Le sens de rotation se lit sur le déphasage :
- si le front montant de précède celui de (quand passe à , est encore à puis devient ) → rotation dans le sens direct ;
- si le front montant de précède celui de → rotation dans le sens inverse.
Le compteur bipolaire (il compte ou selon le sens) exploite la quadrature pour détecter le sens et doubler la résolution (on lit les deux fronts montants et descendants de et , soit 4 fronts par pas au lieu de 1). Numérique : un codeur de impulsions/tour en quadrature a une résolution de (quadruple de la résolution sans quadrature).
- Codeur absolu : il code directement la position absolue (chaque position a un code unique) ; il émet un mot binaire (sur bits) qui représente la position ; la position est conservée si on coupe l'alimentation (le code est toujours valable).
Exemple. Un codeur incrémental de impulsions/tour ( bits) : la résolution est ; un codeur absolu de bits a la même résolution () mais code chaque position directement (pas de comptage).
3. Codage de l'information
L'information est codée en binaire (suite de bits et ) ; un mot binaire de bits représente valeurs distinctes.
- Binaire : base ; chaque chiffre est ou ; ex. .
- Hexadécimal : base ; chaque chiffre est à puis à (, ) ; un chiffre hexadécimal = 4 bits ; ex. .
- Complément à 2 : représentation des nombres signés (positifs et négatifs) sur bits ; le premier bit (bit de poids fort) est le bit de signe ( = positif, = négatif) ; un nombre négatif est codé par le complément à 2 de (on complète à puis on ajoute ) ; la plage de représentation est .
Exemple. Sur bits, la plage est ; le nombre est codé ainsi : ; complément : ; complément à 2 : .
4. Conversion analogique-numérique (CAN)
La conversion analogique-numérique (CAN) transforme un signal analogique (continu en temps et en amplitude) en un signal numérique (discrétisé en temps et en amplitude) ; elle se fait en trois étapes :
1. Échantillonnage. Le signal est échantillonné (on mesure sa valeur à des instants réguliers) ; la fréquence d'échantillonnage (en Hz) doit satisfaire le théorème de Shannon-Nyquist :
où est la fréquence maximale du signal (la bande passante) ; sinon on a un repliement de spectre (aliasing) : les hautes fréquences sont confondues avec les basses fréquences (le signal est déformé).
Statut — Admis (théorème de Shannon-Nyquist). Le théorème est admis en PCSI (sa démonstration complète passe par l'analyse de Fourier et le repliement de spectre, hors programme). Il faut savoir l'appliquer pour choisir et expliquer l'aliasing quand la condition n'est pas respectée.
2. Quantification. Chaque échantillon est arrondi à la valeur la plus proche d'une échelle de valeurs discrètes ; le nombre de niveaux de quantification est (pour bits) ; l'écart entre deux niveaux consécutifs est le pas de quantification :
où étendue est la plage de tensions que le convertisseur peut mesurer (ex. à ).
3. Codage. Chaque niveaux de quantification est associé à un mot binaire de bits (le code).
Erreur de quantification. L'erreur de quantification est bornée par (la moitié du pas) ; l'erreur moyenne (en valeur quadratique) est ; le rapport signal/bruit (dynamic range) est :
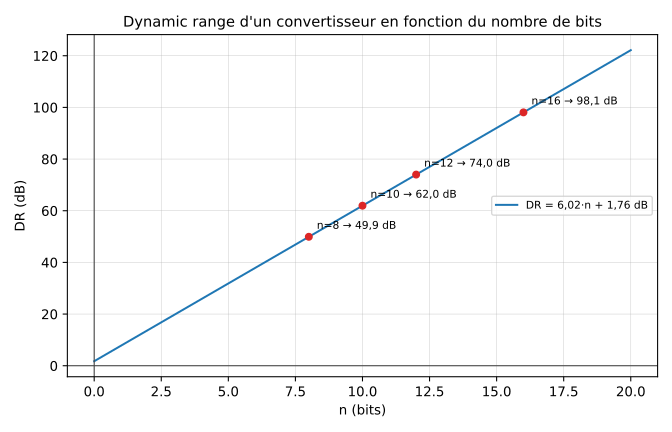
où le décibel () est l'unité logarithmique du rapport de puissances (ou d'amplitudes) : (le facteur vient du fait que la puissance est proportionnelle au carré de l'amplitude : ) ; le dynamic range est le rapport entre le signal maximal (la moitié de l'étendue) et le bruit de quantification (l'erreur moyenne ), exprimé en dB ; chaque bit ajouté augmente le DR d'environ (le pas est divisé par , soit de bruit).
Exemple. Un convertisseur de bits avec une étendue de à : le pas de quantification est ; l'erreur de quantification est bornée par ; le dynamic range est .
5. Traitement et transmission
Traitement. Le signal numérique est traité par un microcontrôleur ou un microprocesseur : moyenne (filtrage moyennant pour réduire le bruit), filtrage (filtrage numérique simple — filtre passe-bas, passe-haut), calcul (calculs arithmétiques, logiques).
Transmission. Le signal est transmis via un bus (bus série — I²C, SPI, UART ; bus parallèle) ; le protocole définit les règles de communication (horloge, framing, parité, contrôle d'erreur) ; la notion de protocole est essentielle pour assurer la fiabilité de la transmission.
Exemple. Un capteur de température numérique (type DS18B20) est connecté à un microcontrôleur via un bus 1-Wire (un seul fil de donnée + masse, avec adressage des capteurs sur le bus) ; le microcontrôleur lit la température (en degrés Celsius) et la traite (moyenne, filtrage).
Capacités exigibles
- S6.conversion — Décrire la conversion analogique-numérique : expliquer les trois étapes (échantillonnage, quantification, codage) ; appliquer le théorème de Shannon-Nyquist pour choisir la fréquence d'échantillonnage ; calculer le pas de quantification et l'erreur de quantification (bornée par ) ; choisir le nombre de bits à partir de la résolution exigée ; distinguer un codeur incrémental (il détecte les variations, il faut un compteur, la position est perdue à la coupure) d'un codeur absolu (il code la position absolue, la position est conservée).
Pièges classiques
- Théorème de Shannon-Nyquist : la fréquence d'échantillonnage doit être au moins 2 fois la fréquence maximale du signal () ; il ne faut pas échantillonner à (sinon on a un repliement : une composante de fréquence est confondue avec la composante de fréquence la plus proche, ) ; en pratique, on choisit (marge de sécurité).
- Pas de quantification : ou : le pas de quantification est (pas ) ; il ne faut pas oublier le facteur (sinon on surestime la résolution) ; pour un convertisseur de bits, il y a niveaux (pas ).
- Erreur de quantification : : l'erreur de quantification est bornée par (la moitié du pas) ; il ne faut pas confondre l'erreur maximale () et l'erreur moyenne () ; l'erreur moyenne est plus petite que l'erreur maximale.
- Codeur incrémental : position perdue : un codeur incrémental détecte les variations de position (pas la position absolue) ; si on coupe l'alimentation, la position est perdue (il faut repartir d'un point repère) ; il ne faut pas supposer que la position est conservée (sinon on perd la trajectoire) ; un codeur absolu conserve la position (le code est toujours valable).
- Complément à 2 : plage : la plage de représentation sur bits est (pas ) ; il ne faut pas oublier que le nombre négatif le plus petit est (pas ) ; sur bits, la plage est (pas ).
- Étendue : max − min : l'étendue est la différence entre la valeur maximale et la valeur minimale (pas la valeur maximale seule) ; il ne faut pas confondre l'étendue et la valeur maximale (sinon on divise par la mauvaise grandeur) ; pour une étendue , l'étendue est (pas ).
- Résolution : ou : la résolution d'un capteur numérique de bits est (ou selon la convention) ; il ne faut pas oublier la convention (sinon on a une résolution légèrement différente) ; en pratique, on utilise (plus simple).
Graphe de référence
Dynamic range (rapport signal/bruit) d'un convertisseur en fonction du nombre de bits : (en dB). La courbe est linéaire : pour , ; pour , ; pour , ; pour , . Plus le nombre de bits est grand, plus le dynamic range est grand (meilleure précision).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.