S8 — Cinématique du solide (approfondissement)
Objectif du chapitre. Approfondir la cinématique du solide : les mouvements plans, le champ des vitesses des points d'un solide, le centre instantané de rotation (CIR), le roulement sans glissement, la composition des mouvements et la cinématique graphique. L'objectif est de savoir déterminer le centre instantané de rotation d'un mouvement plan : c'est l'exercice type du chapitre.
Le produit vectoriel est défini dans l'annexe Outils mathématiques.
Notions
1. Mouvement plan d'un solide
Un solide est en mouvement plan par rapport au repère si tous ses points se déplacent dans des plans parallèles à un plan fixe (le plan d'étude). Le mouvement plan est décrit par :
- la translation du centre (ou d'un point quelconque) : ;
- la rotation autour d'un axe perpendiculaire au plan d'étude : (le vecteur rotation est perpendiculaire au plan). Schéma d'axes : le plan d'étude est le plan ; l'axe est perpendiculaire au plan, orienté selon la règle de la main droite (le sens de rotation positif est le sens trigonométrique vu depuis l'extrémité de ).
Champ des vitesses. La vitesse d'un point du solide est :
où est un point quelconque du solide (le point de réduction) ; le champ des vitesses est un champ affine (il dépend linéairement de la position du point).
Exemple. Une roue de rayon qui roule sur le sol : le centre a une vitesse (horizontale) ; le vecteur rotation est (la rotation est opposée au sens de la translation pour un roulement sans glissement) ; la vitesse d'un point est .
2. Centre instantané de rotation (CIR)
Le centre instantané de rotation (CIR) d'un mouvement plan est le point du solide (ou de son prolongement) tel que (la vitesse du point est nulle) ; le mouvement est alors une pure rotation autour de :
Méthode 1 : roulement sans glissement. Si le solide roule sans glisser sur un support (par exemple une roue sur le sol), le point de contact a une vitesse nulle () ; le CIR est le point de contact .
Méthode 2 : intersection des perpendiculaires. Si on connaît les vitesses de deux points et du solide, le CIR est l'intersection des perpendiculaires aux vecteurs vitesses et (les perpendiculaires passent par et ) ; le CIR est le point où les deux perpendiculaires se croisent.
Méthode 3 : vitesse du centre. Si le centre a une vitesse et le vecteur rotation est , le CIR est le point tel que (le vecteur est perpendiculaire à et de norme ).
Exemple. Une roue de rayon qui roule sans glisser sur le sol avec une vitesse : le CIR est le point de contact (la vitesse du point est nulle) ; la vitesse du point est ; le point le plus haut de la roue a une vitesse (le double de la vitesse du centre).

3. Roulement sans glissement
Le roulement sans glissement est un mouvement où le point de contact entre le solide et le support a une vitesse nulle (il n'y a pas de glissement) ; la condition de roulement sans glissement est :
où est le rayon de la roue (ou la distance entre le centre et le point de contact) ; la vitesse du centre est liée à la vitesse angulaire par .
Exemple. Une roue de rayon qui roule sans glisser avec une vitesse angulaire : la vitesse du centre est ; le point le plus haut de la roue a une vitesse ; le point de contact a une vitesse nulle.
4. Composition des mouvements
La composition des mouvements permet de décomposer un mouvement complexe en mouvements simples (translation + rotation) ; la vitesse d'un point dans un mouvement composé est la somme des vitesses dans les mouvements simples :
Exemple. Une roue qui roule sur un véhicule en mouvement : la vitesse d'un point de la roue est la somme de la vitesse du véhicule (translation) et de la vitesse de rotation de la roue (rotation autour du centre) ; le CIR de la roue par rapport au sol est le point de contact (si le véhicule roule sans glisser).
Exemple chiffré (à savoir refaire). Roue de rayon sur un véhicule qui roule à (roulement sans glissement : ). Pour le point le plus haut de la roue : et de norme (même sens) ; donc (). Pour le point de contact (CIR) : est de norme en sens opposé ; (vitesse nulle, cohérent avec le roulement sans glissement). Pour un point latéral (à du centre, perpendiculaire à ) : est vertical de norme ; (norme , direction ).
5. Cinématique graphique
La cinématique graphique est une méthode graphique pour déterminer les vitesses et les accélérations des points d'un mécanisme ; elle utilise les perpendiculaires aux vecteurs vitesses (pour trouver le CIR) et les triangles de vitesses (pour composer les vitesses) ; c'est un outil pratique pour les mécanismes plans (bielles, manivelles, engrenages).
Exemple. Un mécanisme de bielle-manivelle : la manivelle tourne autour d'un axe fixe ; la bielle est liée à la manivelle par une liaison pivot ; la cinématique graphique permet de déterminer la vitesse de la bielle en trouvant le CIR de la bielle (l'intersection des perpendiculaires aux vitesses des deux extrémités de la bielle).
Capacités exigibles
- S8.cir — Déterminer le centre instantané de rotation d'un mouvement plan : identifier le mouvement (translation, rotation, roulement) ; appliquer la méthode adéquate (roulement sans glissement : le CIR est le point de contact ; intersection des perpendiculaires : le CIR est l'intersection des perpendiculaires aux vitesses de deux points ; vitesse du centre : le CIR est le point tel que ) ; en déduire le champ des vitesses ; vérifier la condition de roulement sans glissement .
Pièges classiques
- CIR : point du solide ou de son prolongement : le CIR est un point du solide ou de son prolongement (il peut être hors du solide) ; il ne faut pas supposer que le CIR est toujours dans le solide (sinon on cherche le mauvais point) ; pour une roue qui roule, le CIR est le point de contact (sur la circonférence) ; pour une bielle en translation pure, le CIR est à l'infini (le mouvement est une translation, pas une rotation).
- CIR : vitesse nulle : le CIR est le point tel que (la vitesse est nulle) ; il ne faut pas confondre le CIR (vitesse nulle) et le centre de rotation (le centre de la rotation, qui peut avoir une vitesse non nulle) ; le CIR est un point instantané (il change avec le temps), pas un point fixe.
- Roulement sans glissement : : la condition de roulement sans glissement est (la vitesse du centre est égale au produit de la vitesse angulaire et du rayon) ; il ne faut pas oublier le rayon (sinon on calcule la mauvaise vitesse) ; si le roulement glisse, la condition n'est plus vraie ().
- Point le plus haut : vitesse : pour une roue qui roule sans glisser, le point le plus haut a une vitesse (le double de la vitesse du centre) ; il ne faut pas supposer que la vitesse est (sinon on sous-estime la vitesse) ; la vitesse du point le plus haut est (la somme de la translation et de la rotation).
- CIR : intersection des perpendiculaires : le CIR est l'intersection des perpendiculaires aux vecteurs vitesses et (les perpendiculaires passent par et ) ; il ne faut pas tracer les perpendiculaires au mauvais point (sinon on trouve le mauvais CIR) ; si les vitesses sont parallèles, les perpendiculaires sont parallèles (le CIR est à l'infini : le mouvement est une translation pure).
- Composition : somme des vitesses : la vitesse d'un point dans un mouvement composé est la somme des vitesses dans les mouvements simples () ; il ne faut pas oublier la translation du système (sinon on calcule seulement la rotation) ; la composition est vectorielle (il faut ajouter les vecteurs, pas les normes).
- CIR instantané : le CIR est un point instantané (il change avec le temps) ; il ne faut pas confondre le CIR (instantané) et le centre de rotation (fixe) ; pour un mouvement variable, le CIR se déplace (la trajectoire du CIR est la courbe des centres instantanés).
Graphe de référence
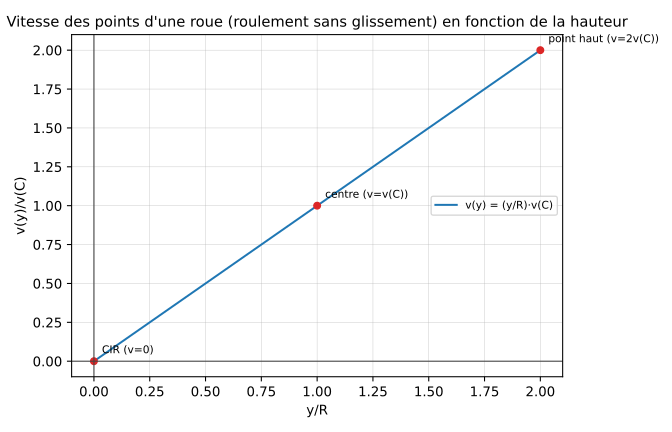
Vitesse des points d'une roue de rayon qui roule sans glisser en fonction de la hauteur (la distance au sol) : (la vitesse est proportionnelle à la hauteur). La courbe est linéaire : pour (le point de contact), ; pour (le centre), ; pour (le point le plus haut), . Plus le point est haut, plus sa vitesse est grande (le CIR est le point de contact).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.