S7 — SLCI — 2e partie : performances des asservissements
Objectif du chapitre. Analyser les performances d'un asservissement : l'algèbre des schémas-blocs (réduction, retour unitaire, perturbation), la précision (erreur statique, erreur de traînage, influence de la classe), la rapidité, la stabilité (critère sur les pôles, marges de gain et de phase — introduction), et les correcteurs P et PI (effet qualitatif). L'objectif est de savoir calculer l'erreur statique d'un asservissement en fonction de la classe et du type d'entrée : c'est l'exercice type du chapitre.
Notions
1. Algèbre des schémas-blocs
L'algèbre des schémas-blocs permet de simplifier un schéma-bloc complexe en une fonction de transfert unique.
Règles de base :
- Série : deux blocs et en série ont une fonction de transfert .
- Parallèle : deux blocs et en parallèle (même entrée, sorties sommees) ont une fonction de transfert .
- Retour unitaire : un bloc en boucle fermée avec une rétroaction unitaire () a une fonction de transfert .
- Retour non unitaire : avec une rétroaction , la fonction de transfert est (formule de Black ; le numérateur reste le direct , pas ).
- Perturbation : une perturbation appliquée au système (entre le bloc et la sortie) a une fonction de transfert de perturbation (si la perturbation est appliquée après le bloc ).
Exemple. Un asservissement avec un direct (un intégrateur) et un capteur (rétroaction unitaire) : la fonction de transfert en boucle fermée est (un 1er ordre de constante de temps ).

2. Précision : erreur statique et erreur de traînage
La précision d'un asservissement est caractérisée par l'erreur (la différence entre la consigne et la sortie).
Erreur statique. L'erreur statique est la valeur de l'erreur en régime permanent () pour une consigne simple (échelon, rampe, parabole) ; elle se calcule avec le théorème de la valeur finale (si le système est stable) :
Statut — Admis (théorème de la valeur finale, cf. S5). Le théorème de la valeur finale est admis en PCSI (il découle des propriétés de la transformée de Laplace, chapitre S5). Il ne s'applique que si le système est stable (tous les pôles de en partie réelle négative) ; la valeur finale figure aussi dans le tableau des transformées de Laplace du chapitre S5.
Influence de la classe. L'erreur statique dépend de la classe du système (le nombre de pôles à l'origine de la boucle ouverte ) et du type d'entrée :
| Classe | Échelon | Rampe | Parabole |
|---|---|---|---|
| 0 | |||
| 1 | |||
| 2 |
où (gain statique), (gain vitesse), (gain accélération). Notation : la rampe du tableau est , donc est la pente de la rampe — c'est la même grandeur que la vitesse de la consigne utilisée pour l'erreur de traînage ().
Erreur de traînage. L'erreur de traînage (ou erreur de poursuite) est l'erreur en régime permanent pour une consigne variable (une rampe ) ; pour un système de classe 1, l'erreur de traînage est (proportionnelle à la vitesse de la consigne et inversement proportionnelle au gain vitesse).
Exemple. Un asservissement de position de classe 1 avec un direct et une rétroaction unitaire : le gain vitesse est ; pour une consigne rampe , l'erreur de traînage est (plus est grand, plus l'erreur est petite).
3. Rapidité
La rapidité d'un asservissement est caractérisée par le temps de réponse (le temps pour lequel la sortie atteint et reste dans la bande de la valeur finale) ; pour un 1er ordre, ; pour un 2e ordre, ; la rapidité est augmentée en augmentant le gain (mais au détriment de la stabilité).
4. Stabilité
Critère sur les pôles. Un système est stable si et seulement si tous les pôles de la fonction de transfert en boucle fermée ont une partie réelle négative (ils sont dans le demi-plan gauche du plan complexe) ; un pôle en partie réelle positive = système instable ; un pôle sur l'axe imaginaire = système marginalement stable (oscillations indéfinies).
Marges de gain et de phase. Les marges quantifient la stabilité d'un système stable :
- Marge de gain : le facteur par lequel le gain peut augmenter avant que le système ne devienne instable ; où est la pulsation où la phase est ; elle s'exprime usuellement en dB : .
- Marge de phase : l'angle entre la phase de et ; où est la pulsation de coupure ().
Pourquoi et ? Le critère de stabilité en boucle fermée est que tous les pôles de aient une partie réelle négative ; le dénominateur s'annule quand (un nombre réel négatif d'amplitude ). En régime harmonique (), la condition s'équivaut à :
- (la boucle retourne le signal en opposition de phase — la rétroaction devient positive : la sortie renforce l'entrée au lieu de la corriger) ;
- (le gain de la boucle est unitaire : le signal retourne avec la même amplitude — ni amplifié ni atténué).
Quand les deux conditions sont satisfaites simultanément, le système oscille indéfiniment (oscillations entretenues) : c'est le point limite entre stabilité et instabilité. La marge de phase mesure combien la phase est loin de quand le gain est unitaire (si la phase atteint à un gain supérieur à , le système devient instable) ; la marge de gain mesure combien le gain peut augmenter avant que le produit atteigne quand la phase est ; plus les marges sont grandes, plus le système est stable (et moins il oscille).
Exemple. Un système avec une marge de phase est stable avec une bonne marge ; un système avec est stable mais peu stable (il oscille beaucoup).
5. Correcteurs P et PI
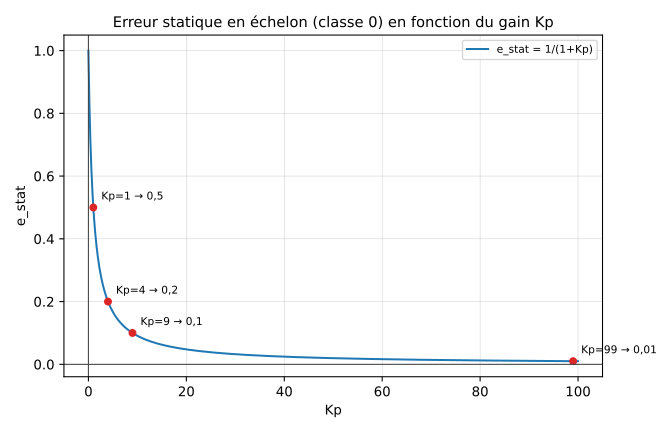
Correcteur P (proportionnel). Un correcteur P a une fonction de transfert (un gain constant) ; il augmente la rapidité (il augmente le gain) mais n'annule pas l'erreur statique (il la réduit seulement) ; pour un système de classe 0, l'erreur statique en échelon est (plus est grand, plus l'erreur est petite, mais le système devient instable si est trop grand).
Correcteur PI (proportionnel-intégral). Un correcteur PI a une fonction de transfert ; il augmente la classe du système de 1 (il ajoute un pôle à l'origine) ; il annule l'erreur statique en échelon (le système devient de classe 1 ou plus) ; il augmente la précision mais réduit la stabilité (il ajoute un pôle qui peut déstabiliser le système).
Exemple. Un asservissement de position de classe 0 (un 1er ordre ) avec un correcteur P : l'erreur statique en échelon est (non nulle) ; avec un correcteur PI : le système devient de classe 1 ; l'erreur statique en échelon est nulle ().
Capacités exigibles
- S7.erreur-statique — Calculer l'erreur statique d'un asservissement : déterminer la classe du système (le nombre de pôles à l'origine de la boucle ouverte ) ; identifier le type d'entrée (échelon, rampe, parabole) ; appliquer le tableau des erreurs statiques (classe 0 : en échelon, en rampe ; classe 1 : en échelon, en rampe ; classe 2 : en échelon et en rampe, en parabole) ; calculer le gain statique , le gain vitesse et le gain accélération ; en déduire l'erreur statique et l'erreur de traînage.
Ce qui tombe en colle et en DS
calculer l'erreur statique d'un asservissement en fonction de la classe et du type d'entrée.
Pièges classiques
- Classe : pôles à l'origine de la boucle ouverte : la classe est le nombre de pôles à l'origine de la boucle ouverte (pas de la boucle fermée) ; il ne faut pas confondre la classe de la boucle ouverte et celle de la boucle fermée (elles peuvent être différentes) ; pour un direct et une rétroaction unitaire, la boucle ouverte est (classe 1).
- Erreur statique : théorème de la valeur finale : le théorème s'applique seulement si le système est stable (tous les pôles en partie réelle négative) ; il ne faut pas l'appliquer à un système instable (sinon on obtient une valeur fausse) ; si le système est instable, l'erreur diverge (elle n'a pas de valeur finale).
- Classe 0 : erreur statique non nulle en échelon : pour un système de classe 0, l'erreur statique en échelon est (non nulle) ; il ne faut pas supposer que l'erreur est nulle (sinon on sous-estime l'erreur) ; pour annuler l'erreur en échelon, il faut un système de classe 1 ou plus (ou un correcteur PI).
- Classe 1 : erreur de traînage : pour un système de classe 1, l'erreur de traînage (en rampe) est (proportionnelle à la vitesse de la consigne) ; il ne faut pas confondre l'erreur de traînage (en rampe) et l'erreur statique (en échelon) ; pour un système de classe 1, l'erreur statique en échelon est nulle mais l'erreur de traînage en rampe est non nulle.
- Correcteur PI : augmente la classe : un correcteur PI augmente la classe du système de 1 (il ajoute un pôle à l'origine) ; il ne faut pas oublier que le correcteur PI modifie la classe (sinon on calcule l'erreur avec la mauvaise classe) ; un système de classe 0 avec un correcteur PI devient de classe 1 (l'erreur statique en échelon devient nulle).
- Marge de phase : définition : la marge de phase est calculée à la pulsation de coupure (où ) ; il ne faut pas la calculer à la pulsation où la phase est (sinon on confond la marge de phase et la marge de gain) ; la marge de gain est calculée à la pulsation (où la phase est ).
- Perturbation : fonction de transfert : la fonction de transfert de perturbation est différente de la fonction de transfert en boucle fermée ; il ne faut pas les confondre (sinon on calcule la mauvaise réponse) ; la perturbation est réduite par la boucle fermée (le dénominateur divise la perturbation).
Graphe de référence
Erreur statique en échelon d'un asservissement de classe 0 en fonction du gain d'un correcteur P : (pour un système de gain statique ). La courbe est décroissante : pour , ; pour , ; pour , ; pour , . Plus le gain est grand, plus l'erreur est petite (mais le système devient instable si est trop grand).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.