S4 — Modélisation des actions mécaniques — statique
Objectif du chapitre. Modéliser les actions mécaniques (statique) : les forces, les moments et le torseur d'action mécanique, les actions transmissibles par les liaisons parfaites, la pesanteur et la pression, le principe fondamental de la statique (PFS), l'isolement d'un solide ou d'un ensemble, la résolution graphique et analytique, et le frottement (lois de Coulomb, cône de frottement, arc-boutement). L'objectif est de savoir choisir l'isolement qui minimise les inconnues et écrire le PFS proprement : c'est l'exercice type du chapitre.
Le produit vectoriel est défini dans l'annexe Outils mathématiques.
Notions
1. Actions mécaniques et torseur
Une action mécanique est une interaction entre deux solides (ou entre un solide et un fluide) ; elle est décrite par un torseur d'action mécanique :
où est la résultante des forces (en newtons) et le moment au point (en N·m). Le point d'application est le point de réduction du torseur (le moment dépend du point de réduction).
Propriétés. Le torseur est additif (le torseur de la somme des actions est la somme des torseurs) ; le moment se transmet d'un point à un autre par .
Exemple. Une force appliquée à un point , avec un bras de levier par rapport à un axe : le moment est (couple de rotation autour de l'axe).
2. Actions transmissibles par les liaisons parfaites
Les liaisons parfaites (sans frottement) transmettent des actions spécifiques (contraintes par la géométrie de la liaison) :
| Liaison | Action transmise (torseur) | Degrés de liberté (mouvement non contraint) |
|---|---|---|
| Pivot (axe ) | Résultante quelconque (3 composantes, dont l'axiale) + couples perpendiculaires à l'axe (2) — aucun couple autour de son axe | Rotation autour de l'axe |
| Glissière (axe ) | 2 composantes de force perpendiculaires à l'axe + 3 couples | Translation le long de l'axe |
| Rotule | Résultante quelconque (3 composantes), aucun couple | 3 rotations |
| Appui plan (plan ) | Force normale au plan + 2 couples dans le plan | 2 translations dans le plan + 1 rotation |
| Hélicoïdale (vis) | 5 composantes liées par le pas de la vis | Rotation + translation axiale (liées) |
Point crucial. La liaison contraint l'action : une rotule ne transmet pas de couple (elle tourne librement) ; un pivot transmet la résultante axiale (force parallèle à l'axe) et les couples perpendiculaires à l'axe, mais aucun couple autour de son axe — c'est précisément son degré de liberté (le solide tourne librement autour de l'axe) ; une glissière ne transmet pas de force parallèle à l'axe de glissement (le solide glisse librement). C'est l'outil pour minimiser les inconnues (choisir l'isolement qui exploite les liaisons).
Règle de dualité DOF / efforts. Le nombre de composantes transmises par une liaison est le complément de son nombre de degrés de liberté : en 3D (un solide libre a 6 DOF : 3 translations + 3 rotations), une liaison à DOF transmet composantes (forces + couples) ; en plan (2D, un solide libre a 3 DOF : 2 translations + 1 rotation), une liaison à DOF transmet composantes. Vérification sur le tableau : pivot () → composantes (3 forces + 2 couples) ; glissière () → (2 forces + 3 couples) ; rotule () → (3 forces, 0 couple) ; appui plan () → (1 force + 2 couples) ; hélicoïdale () → . Utilisation : pour minimiser les inconnues, choisir l'isolement qui exploite les liaisons à grand (peu de composantes transmises) ; c'est la règle qui justifie le tableau ci-dessus.
Exemple. Un bloc posé sur un plan horizontal (appui plan, sans frottement) : la réaction du plan est normale au plan (verticale) et sans couple ; il n'y a pas de frottement (liaison parfaite) : la réaction a une seule inconnue (l'intensité ).
3. Pesanteur et pression
Pesanteur. Le poids d'un solide de masse est (en newtons), appliqué au centre de gravité ; il est vertical et vers le bas (). Le moment du poids au centre de gravité est nul ().
Pression. La pression d'un fluide (ou d'un contact) est une force par unité de surface ; la résultante d'une pression uniforme sur une surface est (normale à la surface), appliquée au centre de pression (le centre de gravité de la surface pour une pression uniforme).
Exemple. Un réservoir de soumis à une pression : la force est (normale à la surface).
4. Principe fondamental de la statique
Le principe fondamental de la statique (PFS) s'écrit : un solide (ou un ensemble) est en équilibre si et seulement si le torseur des actions extérieures est nul :
Interprétation. La résultante des forces est nulle (pas de translation) et le moment (au point ) est nul (pas de rotation). Le PFS est l'analogue statique du PFD ( avec ).
Méthode (résolution).
- Isoler le solide (ou l'ensemble) en équilibre.
- Lister les actions extérieures (poids, réactions des liaisons, pressions).
- Écrire le PFS : et .
- Choisir un point de réduction qui simplifie les moments (le point où plusieurs forces passent).
- Projeter sur des axes orthogonaux et résoudre le système.
Exemple (poutre simplement appuyée). Poutre de longueur , charge au centre, appuis en et (réactions , verticales). PFS : ; (moment au point ). Résolution : et (les réactions sont égales à la moitié de la charge). Exemple numérique : : .
5. Isolement d'un solide ou d'un ensemble
L'isolement est le choix du système (un solide ou un ensemble de solides) à analyser. Le principe est de choisir l'isolement qui minimise les inconnues (le nombre de réactions des liaisons).
Stratégie.
- Isolement d'un solide : on isole un seul solide ; les actions des liaisons avec les autres solides sont inconnues (réactions) ; c'est l'isolement fin (beaucoup d'inconnues).
- Isolement d'un ensemble : on isole un ensemble de solides ; les actions internes (entre les solides de l'ensemble) s'annulent (3e loi de Newton) et disparaissent ; seules les actions extérieures (avec l'extérieur) restent ; c'est l'isolement grossier (moins d'inconnues).
Exemple. Un mécanisme de trois solides (A, B, C) : pour trouver la réaction en A, on isole l'ensemble BC (les actions internes B-C s'annulent ; on a moins d'inconnues que si on isolait B seul). C'est l'outil clé pour minimiser les inconnues.
6. Frottement (lois de Coulomb, cône de frottement, arc-boutement)
Lois de Coulomb. Le frottement entre deux solides en contact est décrit par les lois de Coulomb :
- Si le solide glisse : la force de frottement est (norme , opposée au glissement), avec le coefficient de frottement et la normale (intensité de la réaction normale).
- Si le solide est au repos (adhérence) : la force de frottement s'ajuste pour empêcher le glissement, avec (le frottement est inférieur ou égal à ).
Cône de frottement. La réaction totale (normale + frottement) est inclinée d'un angle par rapport à la normale, avec ; l'angle de frottement est . La réaction totale est dans un cône de demi-angle autour de la normale : c'est le cône de frottement.
Exemple. : l'angle de frottement est ; la réaction totale est dans un cône de demi-angle autour de la normale.
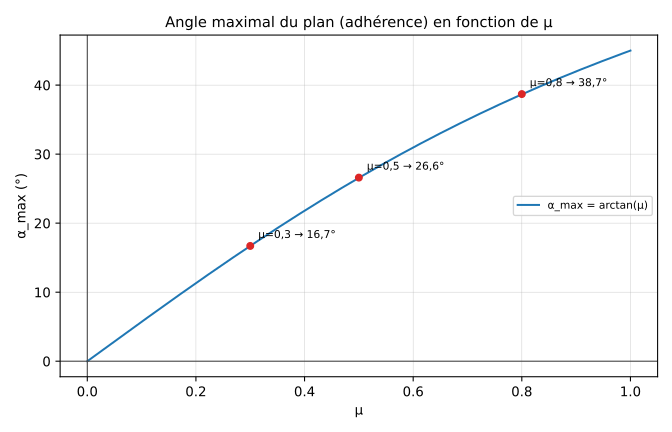
Adhérence (ne pas confondre avec l'arc-boutement). Un bloc sur un plan incliné reste au repos (ne glisse pas) si l'angle du plan est inférieur à l'angle de frottement : . C'est l'adhérence par frottement (pas l'arc-boutement).
Arc-boutement (coincement géométrique). L'arc-boutement est le coincement géométrique d'un solide entre deux appuis : l'équilibre est assuré quelle que soit l'intensité de l'effort moteur, du seul fait de la géométrie des appuis (et du frottement) — le solide se coince et ne peut plus se dégager. Exemples : un tiroir qui se coince (écartement des parois qui augmente avec la profondeur), un serre-joint (la vis serrée augmente la pression qui augmente le frottement qui serre encore). Ce n'est pas le simple repos par frottement d'un bloc sur un plan incliné (c'est l'adhérence, ci-dessus).
Exemple (adhérence). Bloc sur un plan incliné d'angle : le bloc reste au repos si ; pour , le bloc reste au repos si ; pour , si ; pour , si .
Exemple calculé (arc-boutement — coin entre deux blocs). Un coin de demi-angle est enfoncé entre deux blocs (on pousse le coin avec une force le long de son axe) ; les blocs s'écartent sous l'effet du coin. Chaque face du coin fait un angle avec l'axe ; la normale (perpendiculaire à la face, exercée par le bloc sur le coin) fait un angle avec l'horizontale (perpendiculaire à l'axe), donc sa composante longitudinale (le long de l'axe) vaut . Bilan des forces sur le coin (symétrie, et égaux sur les deux faces) :
- la réaction des blocs (normale ) a une composante longitudinale (le long de l'axe) de par face, qui tend à expulser le coin (quand on arrête de pousser, les blocs serrent et repoussent le coin) ;
- le frottement (le long de la face, opposé au glissement du coin) a une composante longitudinale de par face, qui s'oppose à l'expulsion.
La condition d'arc-boutement (le coin reste en place sans force extérieure, les blocs ne peuvent pas l'expulser) est que le frottement maximal () s'oppose à la composante expulsive :
(c'est la condition d'arc-boutement : le coin se coince si son demi-angle est inférieur à l'angle de frottement ). Numérique : (), () : la condition est satisfaite () → le coin se coince (les blocs ne peuvent pas l'expulser, quelle que soit la force avec laquelle ils serrent) ; pour () : la condition est non satisfaite → le coin glisse (les blocs l'expulsent). Point crucial : la condition d'arc-boutement ne dépend que de et (pas de , ni ) — c'est la signature de l'arc-boutement (le solide se coince quelle que soit la force moteur) ; c'est le principe du serre-joint et du tiroir qui se coince.
Résolution avec frottement. Avec frottement, le PFS a plus d'inconnues (le frottement ajoute une composante tangentielle) ; la résolution utilise l'inégalité (le frottement est inconnu en intensité, seulement borné) ; c'est une source d'hyperstatisme (le système peut être sur-contraint).
Capacités exigibles
- S4.pfs — Écrire le principe fondamental de la statique : isoler le solide (ou l'ensemble) en équilibre, lister les actions extérieures (poids, réactions des liaisons, pressions), écrire le PFS et (au point de réduction qui simplifie les moments), projeter sur des axes orthogonaux et résoudre le système (en choisissant l'isolement qui minimise les inconnues).
Ce qui tombe en colle et en DS
choisir l'isolement qui minimise les inconnues et écrire le PFS proprement.
Pièges classiques
- Point de réduction du moment : le moment dépend du point ; il faut choisir un point où plusieurs forces passent (leur moment est nul) pour simplifier les équations ; il ne faut pas choisir un point arbitraire (sinon on a plus de moments à calculer).
- Isolement : minimiser les inconnues : l'isolement d'un ensemble supprime les actions internes (elles s'annulent) ; il ne faut pas isoler un solide seul si on peut isoler un ensemble (moins d'inconnues) ; c'est l'outil clé pour limiter le nombre d'inconnues.
- Liaisons : actions spécifiques : la liaison contraint l'action (une rotule ne transmet pas de couple, un pivot transmet les couples perpendiculaires à l'axe mais aucun couple autour de l'axe) ; il ne faut pas ajouter des inconnues inutiles (ex. un couple pour une rotule) ; c'est la source n°1 d'erreurs (trop d'inconnues).
- Frottement : inégalité : le frottement est borné par (pas égal à sauf au seuil du glissement) ; il ne faut pas supposer (sinon on surestime le frottement) ; le frottement s'ajuste pour empêcher le glissement.
- Cône de frottement : la réaction totale est dans un cône de demi-angle autour de la normale ; il ne faut pas confondre l'angle de frottement (avec la normale) et l'angle du plan (avec l'horizontale) ; le repos par frottement (adhérence) est (pas ) ; ce n'est pas de l'arc-boutement (qui est un coincement géométrique, cf. §6).
- PFS : deux équations vectorielles : le PFS est deux équations vectorielles ( et ) ; en 3D, c'est 6 équations scalaires (3 pour les forces, 3 pour les moments) ; il ne faut pas oublier les moments (sinon on a un système sous-déterminé).
Graphe de référence
Angle maximal du plan pour lequel un bloc reste au repos (adhérence, pas glissement) en fonction du coefficient de frottement . La courbe est une arctangente : pour , ; pour , ; pour , (plus est grand, plus le plan peut être incliné sans glissement).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.