S3 — Transmission de puissance
Objectif du chapitre. Étudier la transmission de puissance dans un mécanisme : les engrenages (rapport de transmission, trains simples et épicycloïdaux — formule de Willis), les poulies-courroies, la vis-écrou, les réducteurs, le rendement et l'adaptation moteur-charge. L'objectif est de savoir calculer le rapport d'un train épicycloïdal : c'est l'exercice type du chapitre.
Notions
1. Engrenages : rapport de transmission
Deux engrenages en contact (roulement sans glissement) ont des vitesses angulaires inverses proportionnelles à leurs rayons (ou nombre de dents) :
où et sont les nombres de dents (le signe moins indique l'inversion du sens de rotation). Le rapport de transmission (ou réduction) est (le réducteur divise la vitesse par et multiplie le couple par , en négligeant les pertes).
Exemple. Engrenages de et dents : (réduction par ) ; si , alors (le mené tourne 3 fois plus lentement, dans le sens opposé).
Train simple. Un train simple (engrenages en ligne) a un rapport de transmission égal au produit des rapports des engrenages : . Le sens de la sortie dépend du nombre de paires (chaque paire inverse le sens).
2. Trains épicycloïdaux (formule de Willis)
Un train épicycloïdal (aussi appelé train planétaire) est un train d'engrenages où un engrenage (le satellite) roule sur un autre engrenage (le solaire ou l'anneau) tout en étant porté par un porte-satellite (le porte-axe). Il y a trois éléments : le solaire (S), l'anneau (R) et le porte-satellite (C) ; le satellite est l'engrenage mobile qui roule entre le solaire et l'anneau.
Formule de Willis. La formule de Willis relie les vitesses angulaires des trois éléments :
où et sont les nombres de dents du solaire et de l'anneau. C'est la fermeture cinématique du train (contrainte de roulement du satellite).
Statut — Admis (fermeture cinématique). La formule de Willis est admise en PCSI : sa démonstration complète passe par la composition des vitesses et la fermeture cinématique du train (contrainte de roulement sans glissement du satellite entre le solaire et l'anneau, cf. S8). Il faut savoir l'appliquer aux cas usuels (un des trois éléments fixe) pour calculer le rapport de réduction.
Cas usuels (un des trois éléments est fixe) :
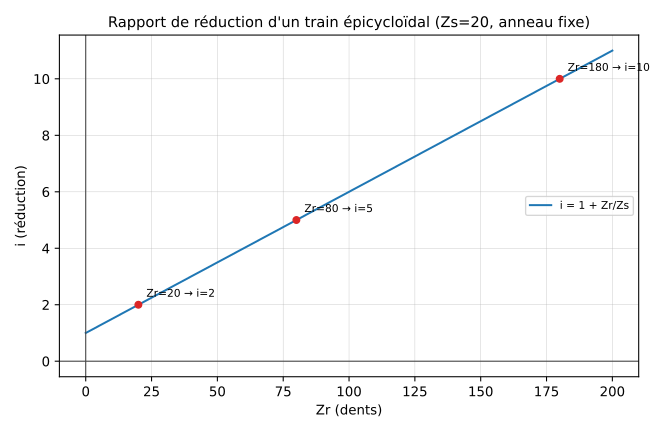
- Anneau fixe (), solaire entrée, porte-satellite sortie : ; le rapport de réduction est (le porte-satellite tourne plus lentement que le solaire, dans le même sens).
- Solaire fixe (), anneau entrée, porte-satellite sortie : ; le rapport est .
- Porte-satellite fixe () : le train se comporte comme un train simple (le satellite roule sur le solaire et l'anneau) : (les deux engrenages tournent dans des sens opposés).
Exemple (anneau fixe). Solaire , anneau , anneau fixe, solaire entrée : ; le rapport de réduction est (le porte-satellite tourne 5 fois plus lentement, dans le même sens que le solaire).
Avantage. Le train épicycloïdal est compact (le solaire, l'anneau et le porte-satellite sont coaxiaux) et permet des rapports de réduction élevés dans un petit volume (c'est le principe des boîtes de vitesses automobiles et des réducteurs de robots).
3. Poulies-courroies
Les poulies-courroies transmettent la puissance par une courroie (trapézoïdale, crantée) entre deux poulies de diamètres et :
tandis qu'une courroie croisée (le brin passe en X) inverse le sens de rotation : .
Particularités. La courroie glisse (pas de contact roulant comme les engrenages) : le rendement est plus faible ( à ) et il y a un délai (élasticité de la courroie) ; mais la courroie amortit les chocs et protège la charge (débrayage par coulissement en surcharge). C'est le principe des transmissions de moteurs (distribution, ventilateurs). Les courroies crantées (synchrones, à dents) ne glissent pas : le rapport est exact (comme un engrenage) et le sens reste celui de la courroie ouverte.
Exemple. Poulies de et : (réduction par ) ; si , alors .
4. Vis-écrou
La vis-écrou convertit un mouvement de rotation (vis) en mouvement de translation (écrou) : la translation est (avec le nombre de tours et le pas de la vis). Le rapport de transmission (translation par tour) est ; la vitesse de translation est .
Avantage. La vis-écrou est autofreinable (pas de retour en arrière sans effort, si le pas est faible) et permet une translation précise (pas fin) ; c'est le principe des tables de machines-outils, des vérins et des micro-mécanismes.
Exemple. Vis de pas , : (l'écrou se déplace à ).
5. Réducteurs et rendement
Un réducteur est un mécanisme qui réduit la vitesse (et augmente le couple) entre un moteur et une charge ; le rapport de réduction est le rapport de la vitesse d'entrée à la vitesse de sortie ().
Rendement. Le rendement d'un réducteur est le rapport de la puissance de sortie à la puissance d'entrée : ; il est inférieur à (pertes par frottement, chocs, échauffement). Les rendements typiques : engrenages à (par étage), courroies à , vis-écrou à (selon le pas).
Puissance et couple. La puissance est (couple vitesse angulaire) ; le couple de sortie est (le réducteur multiplie le couple par ). Exemple : moteur de , , : (le couple est multiplié par ).
6. Adaptation moteur-charge
L'adaptation moteur-charge est le choix du rapport de réduction pour que le moteur (vitesse, couple) corresponde à la charge (vitesse, couple). Le moteur tourne vite et avec un petit couple ; la charge a besoin d'une vitesse plus faible et d'un couple plus grand : le réducteur adapte (réduit la vitesse, augmente le couple).
Critères. Le rapport de réduction est choisi pour que la vitesse de la charge soit optimale (ni trop vite — pertes, usure ; ni trop lentement — puissance insuffisante) et que le couple soit suffisant (sans dépasser le couple maximal du moteur). Le rendement global (produit des rendements des étages) est maximisé (pas trop d'étages, qui diminuent le rendement).
Exemple. Moteur de , ; charge qui a besoin de et : le rapport est ; le couple de sortie est (proche de , adapté).
Capacités exigibles
- S3.epicycloidal — Calculer le rapport d'un train épicycloïdal : écrire la formule de Willis , fixer l'élément immobile (solaire, anneau ou porte-satellite), et calculer le rapport de réduction (ex. anneau fixe : ) et la vitesse de sortie.
Pièges classiques
- Formule de Willis : fixer l'élément immobile : la formule de Willis a trois inconnues () ; il faut fixer un élément (le mettre à ) pour résoudre ; il ne faut pas oublier de fixer l'élément immobile (sinon on a trois inconnues et une équation).
- Rapport de réduction : : le rapport de réduction d'un réducteur est supérieur à (il réduit la vitesse) ; il ne faut pas confondre le rapport de réduction (avec ) et le rapport de transmission (avec ).
- Sens de rotation : les engrenages en contact inversent le sens (signe moins) ; le train épicycloïdal (anneau fixe) a le même sens (pas de signe moins dans le rapport de réduction) ; il ne faut pas confondre les sens (train simple : inversion ; épicycloïdal : même sens).
- Rendement : produit des étages : le rendement global d'un réducteur à plusieurs étages est le produit des rendements des étages () ; il ne faut pas additionner les rendements (sinon on surestime le rendement) ; plus il y a d'étages, plus le rendement diminue.
- Couple : : le couple de sortie est (multiplié par , pas par seul) ; il ne faut pas oublier le rendement (sinon on surestime le couple de sortie).
- Vis-écrou : autofreinable : la vis-écrou est autofreinable si le pas est faible (angle d'hélice angle de frottement) ; si le pas est grand, la vis retourne en arrière (pas autofreinable) ; il ne faut pas supposer l'autofreinage (vérifier l'angle).
(l'angle de frottement est défini en S4).
Graphe de référence
Rapport de réduction d'un train épicycloïdal (anneau fixe, solaire entrée, porte-satellite sortie) en fonction du nombre de dents de l'anneau (solaire ). La courbe est linéaire (pente ) : pour , ; pour , ; pour , (le rapport de réduction augmente linéairement avec le nombre de dents de l'anneau).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.