S2 — Modélisation cinématique des mécanismes
Objectif du chapitre. Modéliser cinématiquement un mécanisme : définir les repères et les solides indéformables, paramétrer le mécanisme (degrés de liberté), identifier les liaisons normalisées (pivot, glissière, hélicoïdale, rotule, appui plan, etc.), construire le schéma cinématique et le graphe des liaisons, écrire le torseur cinématique (composition des vitesses), et établir la loi entrée-sortie d'un mécanisme (bielle-manivelle, vis-écrou, réducteur). L'objectif est de savoir établir une loi entrée-sortie (et la vérifier numériquement) : c'est l'exercice type du chapitre.
Notions
1. Repères et solides indéformables
Un mécanisme est un ensemble de solides (pièces) en mouvement les uns par rapport aux autres. Chaque solide est modélisé comme un solide indéformable (rigide) : la distance entre deux points du solide est constante (pas de déformation).
Repère. Un repère (ou référentiel) est un solide de référence avec une origine et une base orthonormée ; les positions, vitesses et accélérations sont exprimées par rapport à un repère. Le repère de la pièce (ou repère solidaire) est attaché à un solide (il se déplace avec lui) ; le repère de l'entrée (ou fixe) est attaché à la base du mécanisme.
Paramétrage. Le paramétrage d'un mécanisme est l'ensemble des variables (angles, translations) qui décrivent la configuration du mécanisme ; le nombre de degrés de liberté (mobilité) est le nombre de paramètres indépendants nécessaires pour décrire la configuration.
Exemple. Un bielle-manivelle a 1 degré de liberté (l'angle de la manivelle) : la position de la bielle et du piston est déterminée par l'angle de la manivelle (pas de paramètre indépendant supplémentaire).
2. Liaisons normalisées
Une liaison est une contrainte de mouvement entre deux solides (elle limite les degrés de liberté relatifs). Les liaisons normalisées (types usuels) :
| Liaison | DOF relatifs | Exemple |
|---|---|---|
| Pivot | 1 (rotation) | charnière, roue sur axe |
| Glissière | 1 (translation) | piston dans cylindre, tiroir |
| Hélicoïdale | 1 (vis) | vis-écrou, molette |
| Rotule | 3 (rotations) | rotule de suspension, balle |
| Appui plan | 3 (2 trans + 1 rot) | bloc sur plan, roulette |
| Pivot glissant | 2 (rot + trans) | porte coulissante sur axe |
| Sphère-cylindre | 4 (1 trans axiale + 3 rotations) | linéaire annulaire (sphère dans guide) |
| Sphère-plan | 5 (2 translations + 3 rotations) | ponctuelle (balle sur plan) |
DOF (degrés de liberté) relatifs : le nombre de mouvements autorisés par la liaison (ex. pivot : 1 rotation ; glissière : 1 translation ; rotule : 3 rotations). Le complément (6 − DOF) est le nombre de contraintes (mouvements interdits).
Exemple. Une roue sur un axe (pivot) a 1 DOF relatif (rotation autour de l'axe) ; une balle dans une rotule a 3 DOF relatifs (rotations autour de 3 axes) ; un piston dans un cylindre (glissière) a 1 DOF relatif (translation le long de l'axe).
3. Schéma cinématique et graphe des liaisons
Le schéma cinématique est la représentation graphique du mécanisme, où chaque solide est schématisé (symbole) et chaque liaison est représentée (symbole de liaison). C'est l'outil pour visualiser la structure du mécanisme (les solides et les liaisons).
Graphe des liaisons. Le graphe des liaisons est un graphe où les nœuds sont les solides et les arêtes sont les liaisons (entre deux solides). Il permet de visualiser la topologie du mécanisme (les chaînes de solides et de liaisons).
Chaînes ouvertes et fermées.
- Chaîne ouverte : les solides sont connectés en arbre (pas de boucle) ; le mouvement se propage de la base aux extrémités (ex. bras robotique, 5 segments).
- Chaîne fermée : les solides forment une boucle (ex. bielle-manivelle : 4 solides en boucle) ; la fermeture de la boucle contraint le mouvement (il y a une loi de fermeture).
Le produit vectoriel est défini dans l'annexe Outils mathématiques.
Exemple (bielle-manivelle). La boucle est : base → manivelle → bielle → piston → base (4 solides, 4 liaisons : pivot, pivot, glissière, pivot). La fermeture de la boucle impose une relation entre les angles (loi entrée-sortie, section 6).

4. Torseur cinématique
Le torseur cinématique d'un solide par rapport à un repère est le couple :
où est la vitesse angulaire (rotation) et la vitesse d'un point du solide. Le torseur est un objet opérationnel : on ne l'interprète pas comme une grandeur physique unique, on l'utilise pour calculer la vitesse de tout point du solide (le point est choisi pour la convenance du calcul — le résultat ne dépend pas de ce choix). C'est l'équivalent d'un vecteur pour les rotations : un objet qui s'ajoute et se compose de façon pratique (on compose les torseurs boucle par boucle pour traverser un mécanisme).
Champ des vitesses d'un solide. La vitesse d'un point du solide est liée à celle d'un point par :
C'est le champ des vitesses d'un solide (formule de Varignon) : toutes les vitesses des points du solide sont déterminées par et . Pour un solide en rotation autour d'un axe fixe (vitesse angulaire ), la vitesse d'un point à distance de l'axe est (tangentielle).
Exemple. Une roue de rayon tourne à : la vitesse d'un point de la jante est (tangentielle) ; la vitesse du centre est (point immobile).
5. Mobilité et hyperstatisme (notion)
La mobilité (ou degrés de liberté) d'un mécanisme est le nombre de paramètres indépendants nécessaires pour décrire la configuration ; elle est calculée par la formule de Kutzbach (en plan, 2D) :
où est le nombre de solides y compris le bâti (la pièce fixe), le nombre de liaisons à 1 DOF (pivot, glissière) et le nombre de liaisons à 2 DOF (rotule en plan, appui plan). Chaque solide libre a 3 DOF en plan (2 translations + 1 rotation) ; le bâti en a 0 (d'où ) ; chaque liaison à 1 DOF supprime 2 contraintes, chaque liaison à 2 DOF supprime 1 contrainte.
Hyperstatisme. Un mécanisme est hyperstatique si le nombre de contraintes excède le nombre de degrés de liberté (il y a plus de contraintes que nécessaire) : le mécanisme est sur-contraint (il peut être bloqué ou endommagé par les contraintes). L'hyperstatisme est le nombre de contraintes redondantes (contraintes inutiles) ; il est nul pour un mécanisme isostatique.
Exemple. Un bielle-manivelle (4 solides y compris le bâti, donc ; 4 liaisons à 1 DOF, donc ; ) : exactement (le mécanisme a bien 1 degré de liberté, l'angle de la manivelle). La formule donne la mobilité exacte (pas une estimation) dès que compte le bâti et que chaque liaison est comptée selon son nombre de DOF.
6. Loi entrée-sortie
La loi entrée-sortie d'un mécanisme est la relation entre la variable d'entrée (mouvement imposé) et la variable de sortie (mouvement résultant). Elle est établie par la fermeture géométrique (contrainte de position) ou cinématique (contrainte de vitesse) de la boucle.
Bielle-manivelle. Soit la longueur de la manivelle, la longueur de la bielle, l'angle de la manivelle (entrée) et la position du piston (sortie). La fermeture géométrique (projection sur l'axe) donne :
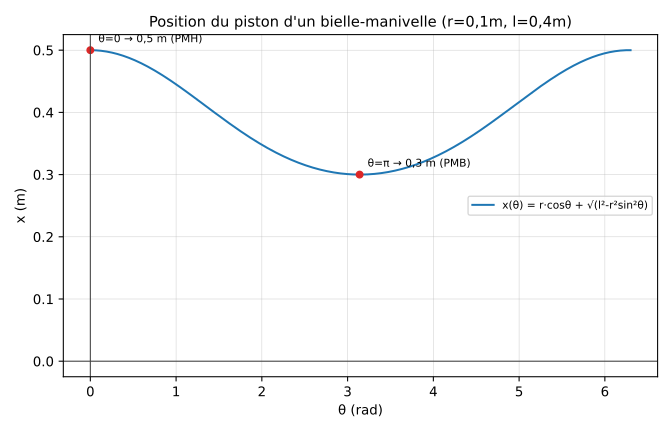
Exemple numérique. , : pour , (piston au point mort haut) ; pour , ; pour , (piston au point mort bas). La course du piston est (égale au diamètre de la manivelle).
Vis-écrou. Soit le pas de la vis, le nombre de tours (entrée) et la translation (sortie). La loi entrée-sortie est (translation proportionnelle au nombre de tours). Exemple : , tours : (l'écrou se déplace de ). La vitesse de translation est (avec la vitesse angulaire de la vis) ; pour , .
Réducteur à engrenages. Soit et le nombre de dents des deux engrenages, la vitesse de l'engrenage moteur (entrée) et la vitesse de l'engrenage mené (sortie). La loi entrée-sortie est
(le signe moins indique l'inversion du sens de rotation). Exemple : , , : (le réducteur divise la vitesse par et inverse le sens ; il multiplie le couple par ).
Vérification numérique. Pour vérifier une loi entrée-sortie, on calcule la sortie pour plusieurs valeurs de l'entrée et on compare avec la mesure (ou la simulation) ; la cohérence (écart faible) valide la loi. Exemple : pour la bielle-manivelle, on calcule pour et on vérifie que la course est bien (cohérence géométrique).
Capacités exigibles
- S2.loi-entree-sortie — Établir une loi entrée-sortie d'un mécanisme : identifier la variable d'entrée (mouvement imposé) et la variable de sortie (mouvement résultant), établir la fermeture géométrique (contrainte de position) ou cinématique (contrainte de vitesse) de la boucle, et vérifier la loi numériquement (calculer la sortie pour plusieurs valeurs de l'entrée, comparer avec la mesure/simulation).
Ce qui tombe en colle et en DS
établir une loi entrée-sortie (bielle-manivelle, système vis-écrou, réducteur à engrenages) et la vérifier numériquement.
Pièges classiques
- Confondre mobilité et hyperstatisme : la mobilité est le nombre de degrés de liberté (mouvements autorisés) ; l'hyperstatisme est le nombre de contraintes redondantes (contraintes inutiles) ; il ne faut pas confondre les deux (un mécanisme hyperstatique a plus de contraintes que nécessaire).
- Liaisons : DOF relatifs : le nombre de DOF d'une liaison est le nombre de mouvements autorisés (ex. pivot : 1, glissière : 1, rotule : 3) ; le complément (6 − DOF) est le nombre de contraintes ; il ne faut pas confondre les DOF (mouvements) et les contraintes (mouvements interdits).
- Bielle-manivelle : course = 2r : la course du piston est égale au diamètre de la manivelle () ; il ne faut pas confondre la course () et la longueur de la bielle () ; la bielle doit être plus longue que la manivelle () pour que le mécanisme fonctionne (sinon il est bloqué).
- Réducteur : signe moins : la loi a un signe moins (l'engrenage mené tourne dans le sens opposé) ; il ne faut pas oublier le signe (sinon on prédit un même sens, faux) ; le module du rapport est (le réducteur divise la vitesse par ).
- Vis-écrou : : la translation est proportionnelle au nombre de tours () ; il ne faut pas confondre le pas (translation par tour) et le diamètre de la vis ; la vitesse est (pas ).
- Torseur cinématique : composition : la vitesse d'un point est ; il ne faut pas oublier le terme (la rotation du solide) ; pour un point sur l'axe de rotation, (point immobile).
Graphe de référence
Position du piston d'un bielle-manivelle (, ) en fonction de l'angle de la manivelle : . La courbe est périodique (période ) : est maximale à (, point mort haut) et minimale à (, point mort bas) ; la course est (égale au diamètre de la manivelle).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.