S5 — Systèmes linéaires continus invariants (SLCI) — 1re partie
Objectif du chapitre. Modéliser et analyser les systèmes asservis : le schéma-bloc (boucle ouverte / boucle fermée), la transformée de Laplace et la fonction de transfert (gain statique, ordre, classe, pôles), les réponses temporelles des systèmes du 1er ordre (, temps de réponse à 5 %) et du 2e ordre (, , dépassement, régime pseudo-périodique), l'identification à partir d'une réponse expérimentale, et la réponse harmonique avec le diagramme de Bode asymptotique. L'objectif est de savoir lire ou sur une courbe et remonter à la fonction de transfert : c'est l'exercice type du chapitre.
Notions
1. Schéma-bloc et boucle fermée
Un système asservi est un système qui commande une grandeur de sortie pour qu'elle suive une consigne . Le schéma-bloc représente le système par des blocs (chaque bloc = une fonction de transfert) reliés par des liaisons (flèches) et des sommateurs (nœuds de somme / différence).
- Boucle ouverte : la sortie n'est pas renvoyée vers l'entrée ; le système est simple mais peu précis (il ne corrige pas ses erreurs).
- Boucle fermée (asservissement) : la sortie est mesurée par un capteur et renvoyée (rétroaction) pour corriger l'erreur ; le système est plus précis et robuste aux perturbations.
Fonction de transfert en boucle fermée. Si le bloc de direct est et le bloc de rétroaction est , la fonction de transfert en boucle fermée est (formule de Black) :
Statut — Outil admis (M4). La transformée de Laplace est un outil de calcul admis en PCSI : elle transforme une équation différentielle en une équation algébrique en (les dérivées deviennent des multiplications par , cf. M4). La formule de Black ci-dessus s'obtient par simplification du schéma-bloc (boucle fermée) et est à savoir refaire : elle est l'analogue en automatique de la réduction d'un circuit.
Le numérateur est le direct ; le dénominateur est la fonction caractéristique (ses racines = les pôles en boucle fermée). Pour une rétroaction unitaire (), .
Exemple. Un asservissement de position : le direct est (un intégrateur de gain ) et la rétroaction est ; la fonction de transfert en boucle fermée est (un 1er ordre de constante de temps ).
2. Transformée de Laplace et fonction de transfert
La transformée de Laplace associe à une fonction une fonction (variable complexe ) :
Propriétés essentielles (à connaître par cœur) :
| Propriété | Expression |
|---|---|
| Linéarité | |
| Dérivation | |
| Intégration | |
| Décalage | |
| Produit par | |
| Valeur finale | (si a une limite et si tous les pôles de sont en partie réelle négative) |
Tableau de base : ; ; ; .
Fonction de transfert. Pour un SLCI (système linéaire, continu, invariant dans le temps), la fonction de transfert est le rapport de la transformée de la sortie à celle de l'entrée (à conditions initiales nulles) :
- Ordre : le degré du dénominateur (nombre de pôles) ; un 1er ordre a 1 pôle, un 2e ordre en a 2.
- Classe : le nombre de pôles à l'origine (nombre de en facteur au dénominateur) ; un intégrateur est de classe 1.
- Gain statique : (la sortie en régime permanent pour une consigne constant).
- Pôles : les racines du dénominateur ; ils déterminent la stabilité (un pôle en partie réelle positive = système instable) et la dynamique.
Exemple. : ordre 2 (dénominateur ), classe 1 (un pôle à l'origine), pas de gain statique fini (classe 1 : , un intégrateur), pôles et .
Exemple ED → H(p) (à savoir refaire). Soit le circuit RC (chapitre P1.6) d'équation différentielle (sortie , consigne , ). En Laplace (conditions initiales nulles, ) : , soit . D'où la fonction de transfert (un 1er ordre, pôle en , gain statique ). C'est l'opération type : l'ED devient une équation algébrique en , et s'obtient par simplification.
3. Réponse du 1er ordre
Un système du 1er ordre a pour fonction de transfert (forme canonique) :
où est le gain statique et la constante de temps (en secondes).
Réponse à l'échelon. La fonction échelon de Heaviside (ou échelon unité) est pour et pour ; c'est le signal de test standard (on impose une consigne brusque et on observe la sortie) ; sa transformée de Laplace est (c'est ce qui simplifie le calcul : la sortie en domaine de Laplace est , puis on retrouve par transformation inverse). Pour une consigne (un échelon d'amplitude ), la sortie est :
- Temps de réponse à 5 % : le temps pour lequel la sortie atteint et reste dans la bande de la valeur finale ; pour un 1er ordre, (car ).
- Valeur finale : (le gain statique multiplié par la consigne).
- Début : la sortie part de avec une pente ; elle atteint la valeur finale en temps si on prolonge la tangente à l'origine.
Exemple. Un 1er ordre de gain et constante de temps soumis à un échelon : la sortie est ; la valeur finale est et le temps de réponse à 5 % est .
4. Réponse du 2e ordre
Un système du 2e ordre a pour fonction de transfert (forme canonique) :
où est le gain statique, la pulsation propre (non amortie) et le facteur d'amortissement (sans dimension).
Trois régimes selon :
| Régime | Condition | Comportement |
|---|---|---|
| Apériodique | La sortie atteint la valeur finale sans dépassement (monotone) ; = critique (le plus rapide sans dépassement). | |
| Pseudo-périodique | La sortie dépasse la valeur finale (oscillations amorties) ; c'est le cas typique des asservissements. | |
| Instable | Les oscillations croissent (le système diverge). |
Réponse à l'échelon (régime pseudo-périodique, ). La sortie est :
où est la pulsation amortie (pseudo-pulsation) et .
Statut — Admis (résolution d'ED du 2ᵉ ordre). La réponse à l'échelon ci-dessus est la solution de l'ED du 2ᵉ ordre associée à (cf. M4, ED du 2ᵉ ordre) ; elle est admise (résultat standard, à connaître et à exploiter — lire et sur la courbe) sans re-démonstration.
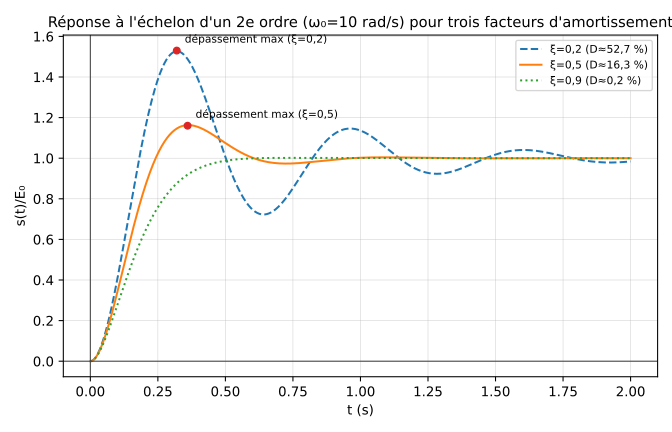
Dépassement maximal. Le dépassement (en pourcentage de la valeur finale) est :
Plus est grand, plus le dépassement est petit :
Temps de réponse à 5 %. Pour un 2e ordre, le temps de réponse à 5 % est approximativement (le temps pour que l'enveloppe atteigne ).
Exemple. Un 2e ordre de gain , pulsation propre et facteur d'amortissement : le régime est pseudo-périodique ; le dépassement est ; la pseudo-pulsation est ; le temps de réponse à 5 % est .
5. Identification à partir d'une réponse expérimentale
L'identification consiste à déterminer les paramètres ( pour un 1er ordre, et pour un 2e ordre) à partir d'une courbe de réponse (souvent à un échelon).
Méthode pour un 1er ordre.
- Lire la valeur finale sur la courbe.
- Lire le temps où la sortie entre dans la bande ; en déduire .
- En déduire la fonction de transfert avec .
Méthode pour un 2e ordre (pseudo-périodique).
- Lire le dépassement sur la courbe ; en déduire via (par interpolation dans le tableau ci-dessus ou par résolution numérique).
- Lire la pseudo-période (la période des oscillations amorties) ; en déduire .
- En déduire et la fonction de transfert .
Exemple. Une courbe de réponse à un échelon montre un dépassement et une pseudo-période : par interpolation, ; ; ; la fonction de transfert est .
6. Réponse harmonique et diagramme de Bode
La réponse harmonique est la réponse du système à une entrée sinusoïdale ; en régime permanent, la sortie est une sinusoïde de même pulsation mais d'amplitude et de déphasage .
Pourquoi ? La transformée de Laplace de l'entrée est ; la sortie en domaine de Laplace est , qui a des pôles en (la réponse harmonique) et en les pôles de (le transitoire, qui décroît car le système est stable). En régime permanent (), le transitoire s'annule : il ne reste que le terme en , dont l'amplitude est et la phase ; c'est précisément ce qui justifie le remplacement (on évalue la fonction de transfert sur l'axe imaginaire). Le calcul s'appuie sur les nombres complexes (cf. M3, chapitre 3 des maths).
Diagramme de Bode. Le diagramme de Bode est la représentation de la réponse harmonique en fonction de la pulsation (en échelle logarithmique) :
- Diagramme de Bode des amplitudes : (en dB) en fonction de .
- Diagramme de Bode des phases : (en degrés) en fonction de .
Asymptotique. Le diagramme de Bode asymptotique est une approximation linéaire (par segments de droite) du diagramme exact ; il se construit à partir des pôles et des zéros du système (chaque pôle ajoute une pente au-delà de sa pulsation, chaque zéro ajoute ).
Exemple. Un 1er ordre : le diagramme de Bode asymptotique est horizontal () pour et descend avec une pente pour ; la pulsation de coupure est (où le gain baisse de ).
Capacités exigibles
- S5.laplace — Utiliser la transformée de Laplace : transformer une équation différentielle en une équation algébrique (en appliquant les propriétés de linéarité, de dérivation et d'intégration), en déduire la fonction de transfert , et remonter à la réponse temporelle par transformation inverse (en utilisant le tableau de base et la décomposition en éléments simples).
La décomposition en éléments simples est définie dans l'annexe Outils mathématiques.
- S5.identification-2nd-ordre — Identifier un système du second ordre : déterminer le gain statique , la pulsation propre et le facteur d'amortissement à partir d'une courbe de réponse (à un échelon) ; distinguer les régimes apériodique () et pseudo-périodique () ; calculer le dépassement , la pseudo-pulsation et le temps de réponse à 5 % ; en déduire la fonction de transfert .
Ce qui tombe en colle et en DS
lire ou sur une courbe et remonter à la fonction de transfert.
Pièges classiques
- Gain statique : : le gain statique est (la valeur de la fonction de transfert en ) ; il ne faut pas confondre le gain statique avec le gain en haute fréquence () ; pour un intégrateur (classe ), (le gain statique est infini).
- Ordre vs classe : l'ordre est le degré du dénominateur (nombre de pôles) ; la classe est le nombre de pôles à l'origine ; il ne faut pas confondre les deux (un 2e ordre de classe 1 a 2 pôles, dont 1 à l'origine).
- Pseudo-période vs période propre : la pseudo-période (avec ) est la période des oscillations amorties ; la période propre est la période sans amortissement ; il ne faut pas confondre et (pour petit, ; pour grand, ).
- Dépassement : formule : le dépassement est en pourcentage ; il ne faut pas oublier le facteur (sinon on donne en fraction au lieu de pourcentage) ; pour , (pas ).
- Temps de réponse à 5 % : pour un 1er ordre, ; pour un 2e ordre, ; il ne faut pas appliquer la formule du 1er ordre à un 2e ordre (sinon on sous-estime le temps de réponse) ; la bande est relative à la valeur finale (pas à la consigne).
- Boucle fermée : dénominateur : la fonction de transfert en boucle fermée est (formule de Black) ; il ne faut pas oublier le dans le dénominateur (sinon on confond boucle ouverte et boucle fermée) ; les pôles en boucle fermée sont les racines de (pas celles de ).
- Transformée de Laplace : conditions initiales : la propriété de dérivation est ; pour calculer la fonction de transfert, on suppose les conditions initiales nulles () ; il ne faut pas oublier cette hypothèse (sinon on ajoute des termes inutiles).
Graphe de référence
Réponse à l'échelon d'un 2e ordre de gain et pulsation propre pour trois facteurs d'amortissement (dépassement grand, ), () et (). Plus est grand, plus le dépassement est petit et plus la réponse est rapide (mais moins oscillante).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a S2I PSI, CCINP S2I PSI — parties « modélisation » et « asservissement » ; sujets UPSTI PCSI.
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.