M2 — Calculs algébriques
Objectif du chapitre. Devoir calculer vite et juste : sommer, factoriser, manipuler les indices, et résoudre un système linéaire par pivot. Ces automatismes servent dans chaque chapitre du programme ; l'objectif est de les rendre réflexes, sans perte de rigueur.
Notions
1. Sommes et produits finis
On note la somme (avec la convention si ), et le produit correspondant (valeur si ).
Propriétés de base.
La seconde identité est la somme télescopique : chaque terme s'annule avec le suivant, il ne reste que les bornes.
Changement d'indice. Poser (ou , etc.) permet de réaligner les bornes. Attention aux bornes : si va de à , alors va de à . Exemple :
Sommes usuelles à connaître par cœur.
- Arithmétique : , .
- Géométrique : si , ; si , la somme vaut (cas à traiter séparément, jamais oublié).
Sommes doubles. : on somme d'abord sur un indice, puis sur l'autre. L'ordre peut être inversé (Fubini discret) : .
Méthode pour calculer une somme « classique ». Trois réflexes, dans cet ordre :
- Reconnaître la forme : somme de termes en progression arithmétique, géométrique, ou différence (télescopage).
- Réécrire le terme général pour faire apparaître la forme usuelle : factoriser, mettre au même dénominateur, ou décomposer en fractions simples.
- Appliquer la formule et vérifier les bornes.
Exemple type (deux lignes). Calculer .
- On décompose : (fractions simples).
- La somme est télescopique : .
Exemple type (changement d'indice). Calculer .
- On réécrit : .
- C'est la somme des premiers entiers impairs, égale à .
2. Factorielle, binômes, Newton
La factorielle (avec ) satisfait .
Le coefficient binomial compte le nombre de parties de cardinal d'un ensemble de cardinal . Propriétés : symétrie , relation de Pascal , et .
Formule du binôme de Newton. Pour (ou ) et :
Applications du binôme.
- Développement limité en 0 : , polynôme exact (pas d'approximation).
- Somme des coefficients binomiaux : en prenant , ; en prenant , , pour .
- Exemple : , les coefficients formant la quatrième ligne du triangle de Pascal.
Factorisations usuelles.
Conséquences utiles.
- est toujours divisible par (donc est racine de ) ; c'est l'outil de base pour factoriser les différences de puissances.
- : la somme géométrique apparaît comme facteur, et est racine de multiplicité 1.
- Pour impair, .
3. Pivot de Gauss
On veut résoudre un système linéaire de équations à inconnues. La méthode du pivot transforme le système en un système équivalent (mêmes solutions) échelonné (triangulaire), facile à résoudre par remontée.
Opérations autorisées (elles préservent l'ensemble des solutions) :
- Échanger deux lignes.
- Multiplier une ligne par un réel non nul.
- Ajouter à une ligne un multiple d'une autre ligne.
Algorithme. À l'étape , la ligne sert de pivot pour éliminer l'inconnue -ème des lignes (on soustrait un multiple de ). On descend jusqu'à obtenir un système triangulaire, puis on remonte : la dernière équation donne l'inconnue , on reporte dans la précédente, etc.
Exemple.
- et :
- :
Remontée : , puis , puis . Solution unique : .
Compatibilité et rang. Si, au cours du pivot, une ligne entière de zéros apparaît avec un second membre non nul (, ), le système est incompatible (pas de solution). Sinon, le nombre de solutions dépend du rang du système : rang (solution unique), rang (infinité de solutions, paramétrées par les inconnues secondaires).
Inconnues principales et secondaires. Dans un système échelonné de rang , on distingue :
- les inconnues principales (ou pivot) : celles qui apparaissent en tête d'une équation non triviale, au nombre de ;
- les inconnues secondaires (ou libres) : les autres, qu'on fait varier librement pour paramétrer la solution.
Chaque choix des inconnues secondaires détermine une solution ; l'ensemble des solutions est donc un sous-espace affiné de dimension .
Remarque sur le pivot. On n'a pas besoin de normaliser les pivots (diviser chaque ligne par son pivot) pour résoudre un système : il suffit d'obtenir un système triangulaire. La normalisation est utile pour obtenir la forme échelonnée réduite (un seul par pivot, zéros ailleurs), qui donne directement la solution.
Démonstrations exigibles
Démonstration exigible — à savoir refaire : formule du binôme. Par récurrence sur . Au rang : . Au rang , . En décalant l'indice dans la seconde somme et utilisant , on obtient .
Capacités exigibles
- M2.pivot-gauss — Résoudre un système par pivot de Gauss : appliquer les trois opérations autorisées sans erreur, identifier les inconnues principales et secondaires, et conclure sur la compatibilité.
- M2.somme-classique — Calculer une somme classique en deux lignes : reconnaître la forme (arithmétique, géométrique, télescopique, Newton), choisir la formule, et justifier le changement d'indice si nécessaire.
Pièges classiques
- Bornes des sommes lors d'un changement d'indice : si , les bornes deviennent et — vérifier systématiquement.
- Oublier le cas dans une somme géométrique : la formule est invalide pour (dénommateur nul) ; la somme vaut alors .
- Confondre système équivalent et système de même rang : seules les trois opérations autorisées préservent l'ensemble des solutions ; multiplier une équation par ne les préserve pas.
- Oublier : indispensable pour que et que le binôme de Newton fonctionne pour .
- Inverser l'ordre d'une somme télescopique : , pas .
Graphe de référence
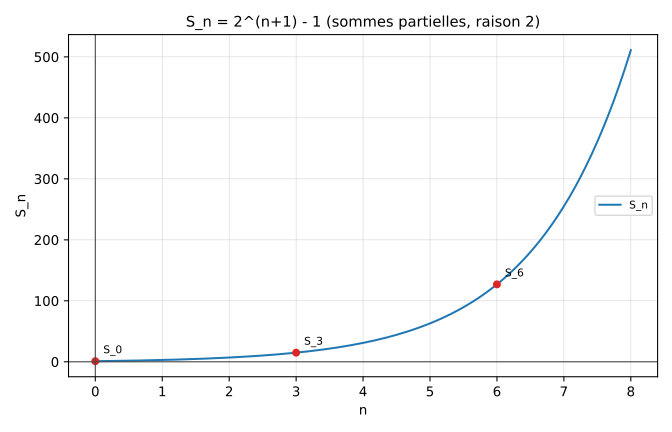
La suite des sommes partielles de la série géométrique de raison , , croît exponentiellement : un exemple concret de l'application de la formule géométrique.
Pour aller plus loin
Ce chapitre n'a pas de renvoi spécifique dans la table du §4 de l'annexe Ressources, exercices et annales (programme non explicitement couvert par les thèmes recensés) — voir la page générale pour les manuels recommandés, les banques d'exercices gratuites et les annales par matière.