Brouillon non relu. Ce cours est un brouillon non relu par l'enseignant : le contenu est à faire vérifier avant toute utilisation en classe.
M9 — Systèmes linéaires et calcul matriciel
Objectif du chapitre. Maîtriser le calcul matriciel : opérations, produit, transposée, puissances, et inversibilité (calcul de l'inverse par pivot). Le lien avec les systèmes linéaires est direct : résoudre un système Ax=b revient à calculer x=A−1b (si A est inversible). Ce chapitre complète M2 (pivot de Gauss) en le formulant en langage matriciel.
Une matriceA∈Mp,q(K) est un tableau de p lignes et q colonnes de coefficients dans K ; on note aij le coefficient de la ligne i, colonne j. La transposéetA∈Mq,p(K) est définie par (tA)ij=aji.
Opérations. L'addition et la multiplication par un scalaire sont définies coefficient par coefficient. Le produitAB (avec A∈Mp,q, B∈Mq,r) est la matrice C∈Mp,r de coefficients
cij=k=1∑qaikbkj.
Propriétés du produit.
Associativité : (AB)C=A(BC).
Distributivité : A(B+C)=AB+AC, (A+B)C=AC+BC.
Non-commutativité : AB=BA en général (même pour des matrices carrées).
Inverse du produit : si A et B sont inversibles, (AB)−1=B−1A−1 (ordre inversé).
Puissance d'un produit : (AB)n=AnBnseulement siAB=BA (sinon, le binôme ne s'applique pas).
Matrices élémentaires : matrices obtenues à partir de In par une seule opération de pivot (échange de deux lignes, multiplication d'une ligne par un scalaire non nul, ajout d'un multiple d'une ligne à une autre).
Cas A=D+N avec DN=ND (décomposition D+N, complément). Si D est diagonale et N est nilpotente d'indice de nilpotence m (Nm=0) et que D et Ncommutent (DN=ND), alors
An=(D+N)n=k=0∑m−1(kn)Dn−kNk
(le binôme s'applique car D et N commutent, et les termes k≥m s'annulent).
Exemple. Soit A=(1110). On calcule A2=(2111) et A3=(3221). On conjecture An=(Fn+1FnFnFn−1) où (Fn) est la suite de Fibonacci (F0=0, F1=1, Fn+1=Fn+Fn−1). La vérification par récurrence est immédiate : An+1=A⋅An donne bien Fn+2=Fn+1+Fn, etc.
Méthode générale. Pour calculer An :
Diagonaliser A (si possible, hors programme PCSI — aperçu) : A=PDP−1, alors An=PDnP−1.
Sinon, chercher une relation de récurrence (caractéristique de A) et l'exploiter.
Sinon, décomposer A=D+N avec N nilpotente et appliquer le binôme.
Définition.A∈Mn(K) est inversible s'il existe B∈Mn(K) tel que AB=BA=In ; on note alors B=A−1.
Caractérisations.A est inversible si et seulement si :
detA=0 (chapitre M13) ;
le système Ax=b admet une solution unique pour tout b ;
les colonnes de A sont linéairement indépendantes ;
rg(A)=n.
Calcul de l'inverse par pivot. On forme la matrice augmentée[A∣In] et on applique les opérations de pivot pour transformer A en In ; la partie droite devient A−1.
Exemple (3×3). Calculer l'inverse de A=101210341 (dont detA=6=0).
Un système linéaire ⎩⎨⎧a11x1+⋯+a1nxn=b1⋮an1x1+⋯+annxn=bn s'écrit Ax=b avec A=(aij), x=(x1,…,xn)t, b=(b1,…,bn)t.
Résolution.
Si A est inversible : x=A−1b (solution unique).
Si A n'est pas inversible : le système est compatible si rg(A)=rg(A∣b) ; sinon il est incompatible.
Formules de Cramer (système carré compatible — complément). Si A est inversible, la solution du système Ax=b est, pour chaque inconnue i :
xi=detAdetAi,
où Ai est la matrice A dont on a remplacé la colonne i par b. C'est une formule théorique (utile pour montrer que la solution est une fraction dont le dénominateur est detA), mais elle est coûteuse en calcul pour n≥4 : en pratique, on préfère le pivot de Gauss.
Matrices élémentaires et inversibilité. Toute matrice inversible s'écrit comme un produit de matrices élémentaires (chacune correspondant à une opération de pivot). Par contraposée, une matrice qui n'est pas un produit de matrices élémentaires n'est pas inversible. Cette décomposition est à la base de l'algorithme de calcul de l'inverse par pivot.
M9.produit-matrices — Calculer un produit de matrices : appliquer la formule cij=∑kaikbkj sans erreur d'indice, et vérifier la compatibilité des dimensions.
M9.inverse — Inverser une matrice par pivot : former la matrice augmentée [A∣In], appliquer les opérations de pivot, et lire A−1 dans la partie droite.
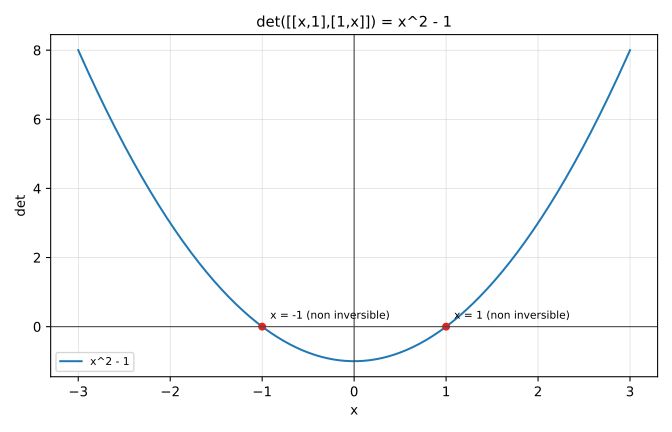
La fonction f(x)=det(x11x)=x2−1 illustre le déterminant d'une matrice 2×2 : les racines x=±1 sont les valeurs pour lesquelles la matrice n'est plus inversible.