M20 — Fonctions de deux variables
Objectif du chapitre. Étendre l'analyse à plusieurs variables : les fonctions , les dérivées partielles, le gradient, la règle de la chaîne, les dérivées partielles secondes (théorème de Schwarz), les points critiques et la recherche d'extremums, et les équations aux dérivées partielles simples. L'objectif est de savoir calculer un gradient, trouver les points critiques, et résoudre par changement de variables.
Notions
1. Fonctions et continuité
Une fonction de deux variables est une application où est un ouvert. On note la valeur en .
Continuité. est continue en si (la limite est prise dans , pas seulement le long des axes). Les fonctions usuelles (polynômes, exp, trigonométriques) sont continues ; les opérations (somme, produit, composition) préservent la continuité.
Courbes de niveau. La courbe de niveau est l'ensemble ; c'est l'analogue 2D d'une valeur de . Les courbes de niveau sont l'outil de visualisation des fonctions de deux variables (cartes topographiques, champs de potentiel).
2. Dérivées partielles
La dérivée partielle de par rapport à en est
c'est-à-dire la dérivée de la fonction en (on gèle à ). De même pour .
Propriétés.
- Les dérivées partielles sont des fonctions de deux variables (pas des nombres) : .
- L'existence des dérivées partielles ne implique pas la continuité (contrairement au cas d'une variable) ; il faut des hypothèses plus fortes (dérivées partielles continues).
- Si est dérivable (au sens du DL d'ordre 1) en , alors les dérivées partielles existent et la dérivée est la forme linéaire .
3. Gradient
Le gradient de en est le vecteur
Interprétation géométrique.
- est orthogonal aux courbes de niveau de (en tout point où ).
- pointe dans la direction de la croissance la plus rapide de ; la direction de croissance la plus rapide est , et le taux de croissance maximal est .
- La dérivée directionnelle de dans la direction unitaire est (produit scalaire) ; elle est maximale quand est parallèle à .
Exemple. : . Les courbes de niveau sont des cercles ; le gradient est radial (orthogonal aux cercles), ce qui confirme l'interprétation.
4. Fonctions de classe et développement limité
Une fonction est de classe sur si les dérivées partielles et existent et sont continues sur .
Développement limité d'ordre 1. Si est de classe au voisinage de , alors
C'est l'analogue du DL d'ordre 1 en une variable : le terme linéaire est donné par le gradient.
5. Règle de la chaîne
Soient de classe et , , de classe . Alors la composée est de classe et
Interprétation. La dérivée de la composée est le produit scalaire du gradient de (en ) avec le vecteur vitesse .
Exemple. et (cercle unité). Alors (cohérent : est constante sur le cercle, et est orthogonal à la vitesse ).
6. Dérivées partielles secondes et théorème de Schwarz
Les dérivées partielles secondes sont
Théorème de Schwarz. Si est de classe sur (les dérivées partielles secondes existent et sont continues), alors
Matrice hessienne (complément hors programme). La matrice hessienne de en est
symétrique si est de classe (théorème de Schwarz).
7. Points critiques et extrema (complément hors programme)
Un point critique de est un point tel que (les deux dérivées partielles s'annulent).
Condition nécessaire. Si admet un extremum local (minimum ou maximum) en (avec de classe ), alors est un point critique ().
Attention. La réciproque est fausse : un point critique n'est pas nécessairement un extremum (il peut être un point selle). Pour distinguer, on utilise la matrice hessienne :
- Si est définie positive (déterminant et ), alors est un minimum local.
- Si est définie négative (déterminant et ), alors est un maximum local.
- Si le déterminant de est négatif, alors est un point selle (ni minimum ni maximum).
- Si le déterminant est nul, le test est indécis (il faut une analyse plus fine).
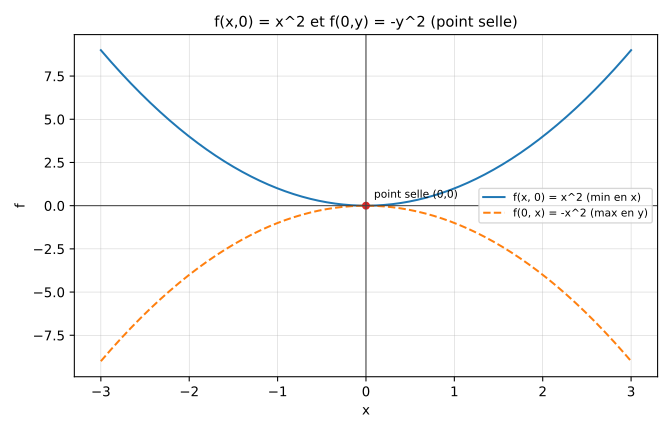
Exemple. : , donc le seul point critique est . La hessienne est , de déterminant : est un point selle (minimum en , maximum en ).
8. Équations aux dérivées partielles simples
Une équation aux dérivées partielles (EDP) est une équation faisant intervenir des dérivées partielles d'une fonction inconnue. Exemples simples :
- Équation de transport : (solution , onde se déplaçant à vitesse ).
- Équation de la chaleur : (diffusion).
Méthode de changement de variables. Pour résoudre (ou une EDP simple), on cherche un changement de variables qui simplifie l'équation (variables caractéristiques, coordonnées polaires, etc.).
Exemple. Résoudre (équation de transport avec ). On pose ; alors et , donc l'équation devient : toute fonction est solution.
Capacités exigibles
- M20.gradient — Calculer un gradient : calculer les dérivées partielles et (en gelant l'autre variable), et former le vecteur .
Pièges classiques
- Point critique ≠ extremum : un point critique () peut être un point selle (ni minimum ni maximum) ; il faut la hessienne pour distinguer.
- Le théorème de Schwarz suppose : l'égalité suppose que les dérivées partielles secondes existent et sont continues (classe ) ; sans cette hypothèse, l'égalité peut échouer.
- Dérivées partielles ≠ dérivabilité : l'existence des dérivées partielles ne implique pas la continuité ni la dérivabilité (au sens du DL d'ordre 1) ; il faut des hypothèses plus fortes (dérivées partielles continues).
- Gradient orthogonal aux courbes de niveau : est orthogonal aux courbes de niveau en tout point où ; si , la direction n'est pas définie (point critique).
- Règle de la chaîne : produit scalaire : la dérivée de la composée est (produit scalaire du gradient avec la vitesse) ; il ne faut pas confondre avec le produit des dérivées.
- Hessienne : le test est indécis si le déterminant est nul : si , le test de la hessienne ne conclut pas (il faut une analyse plus fine, par exemple un DL d'ordre supérieur).
Graphe de référence
La fonction (point selle en ) : les courbes de niveau sont des hyperboles ; le gradient est orthogonal aux hyperboles. La courbe (minimum en ) et (maximum en ) illustrent la nature « selle » du point critique.
Pour aller plus loin
Ce chapitre n'a pas de renvoi spécifique dans la table du §4 de l'annexe Ressources, exercices et annales (programme non explicitement couvert par les thèmes recensés) — voir la page générale pour les manuels recommandés, les banques d'exercices gratuites et les annales par matière.