P1.1 — Oscillateur harmonique
Objectif du chapitre. Étudier l'oscillateur harmonique mécanique (système masse-ressort) : établir l'équation différentielle à partir de la loi de Newton, en trouver la solution sinusoïdale (amplitude, phase, période), étudier l'énergie mécanique (et sa conservation) et introduire le portrait de phase. L'oscillateur harmonique est le modèle fondamental de la physique : il apparaît en mécanique (ressort, pendule), en électricité (circuit LC) et en optique (interférences).
Notions
1. Le système masse-ressort
Un oscillateur harmonique mécanique est constitué d'une masse (point matériel) reliée à un ressort de raideur et de longueur à vide , dans un référentiel galiléen, sans frottement. On choisit l'axe le long du ressort, la position d'équilibre (longueur du ressort à l'équilibre, si vertical).
Position d'équilibre. À l'équilibre, la force du ressort équilibre le poids (si le système est vertical) : (vertical) ou (horizontal). On note l'allongement par rapport à l'équilibre.
Cas vertical. Si le ressort est vertical, la longueur du ressort à l'équilibre est (l'allongement d'équilibre vaut ). En choisissant l'origine à l'équilibre, l'équation du mouvement est identique au cas horizontal : (le poids est absorbé par le choix de l'origine). C'est une propriété importante : la gravité ne modifie pas la pulsation propre, seulement la position d'équilibre.
2. Autres oscillateurs harmoniques
L'équation apparaît dans de nombreux systèmes :
- Pendule simple (petits angles) : , avec (période , indépendante de la masse).
- Pendule élastique : avec .
- Circuit LC (électricité) : , avec (oscillations de charge).
- Masse entre deux ressorts : , avec (les raideurs s'additionnent : les deux ressorts sont de part et d'autre de la masse, en parallèle — un déplacement allonge l'un et comprime l'autre de ; en série on aurait ).
Propriété commune. Tous ces systèmes ont une pulsation propre qui ne dépend que des paramètres du système (masse, raideur, longueur, gravité) et pas de l'amplitude : c'est l'isochronisme de l'oscillateur harmonique.
3. Équation différentielle
Loi de Newton (2ᵉ loi). La force de rappel du ressort est (proportionnelle au déplacement, de sens opposé — c'est la force de rappel). La 2ᵉ loi de Newton (définie en P2.2) donne
où est la pulsation propre de l'oscillateur (en rad/s).
Remarque. L'équation est l'équation de l'oscillateur harmonique ; elle ne dépend que de la masse et de la raideur (pas de l'amplitude). C'est une équation linéaire du second ordre à coefficients constants (chapitre M4).
4. Solution sinusoïdale
La solution générale de est
où est l'amplitude et la phase initiale (déterminées par les conditions initiales et ).
Statut — Admis (M4). La solution est admise en PCSI : sa dérivation complète utilise la résolution des équations différentielles linéaires du second ordre (chapitre M4). Il faut savoir la vérifier en la réinjectant dans l'ED et déterminer et à partir des conditions initiales.
Conditions initiales.
- donne .
- donne .
Donc et (avec le quadrant correct).
Vitesse et accélération.
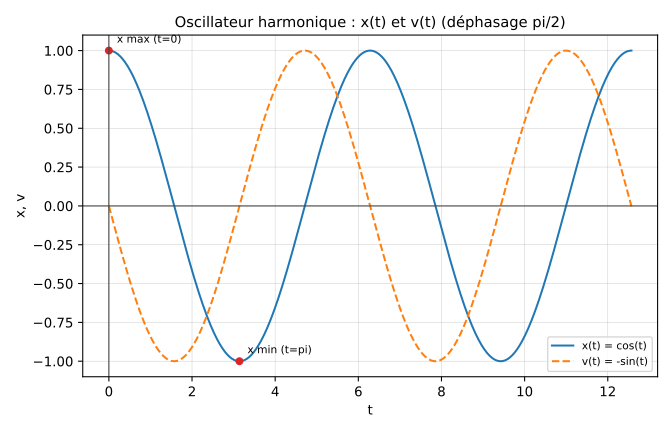
L'accélération est proportionnelle au déplacement (de sens opposé) : c'est la signature de l'oscillateur harmonique.
Période. La période propre est ; elle ne dépend pas de l'amplitude (isochronisme).
5. Énergie mécanique
L'énergie cinétique est et l'énergie potentielle élastique est (choix de référence ). L'énergie mécanique est
Conservation. En l'absence de frottement, est constante :
(par l'équation différentielle ). La valeur de est (en utilisant et ).
Échanges d'énergie. L'énergie oscille entre cinétique (maximale en , ) et potentielle (maximale en , ) ; la somme est constante.
6. Portrait de phase
Le portrait de phase est la courbe dans le plan . Pour l'oscillateur harmonique, c'est une ellipse :
Le sens de parcours est horaire (pour , ). Le portrait de phase est l'outil de base pour étudier les oscillateurs (amortis, forcés) : il visualise l'évolution temporelle sans le temps (le temps est « replié »).
Exemple (conditions initiales). Soit , , , . On a , . Les conditions initiales donnent , ; donc , . L'énergie mécanique est .
7. Superposition et battements (introduction)
L'équation de l'oscillateur harmonique étant linéaire, la superposition de deux solutions est solution : si et sont solutions, alors est solution. Cette propriété est à la base des battements (superposition de deux oscillations de pulsations proches).
Exemple (battements). La somme de deux oscillations de même amplitude et de pulsations proches et est
c'est-à-dire une oscillation de pulsation modulée par une enveloppe de pulsation : c'est le phénomène de battement (fréquence de battement ).
Capacités exigibles
- P1.1.oscillateur-harmonique — Établir l'équation de l'oscillateur harmonique : appliquer la loi de Newton (2ᵉ loi) pour obtenir , identifier , et intégrer avec les conditions initiales pour obtenir .
Ce qui tombe en colle et en DS
Établir l'équation à partir de la loi de Newton et l'intégrer avec conditions initiales : c'est l'exercice type de l'oscillateur harmonique (système masse-ressort horizontal ou vertical, pendule petit angle). Il faut savoir :
- Choisir le bon référentiel et l'axe.
- Écrire la force de rappel () et appliquer la 2ᵉ loi de Newton.
- Identifier et la période .
- Déterminer et à partir des conditions initiales.
- Calculer l'énergie mécanique et vérifier sa conservation.
Pièges classiques
- La pulsation ne dépend pas de l'amplitude : l'oscillateur harmonique est isochrone (la période est indépendante de l'amplitude) ; c'est une propriété spécifique de l'oscillateur harmonique (pas des oscillateurs anharmoniques).
- La phase initiale dépend des conditions initiales : il ne faut pas oublier de la déterminer (à partir de et ) ; une solution sans phase est incomplète.
- L'énergie mécanique est constante, pas l'énergie cinétique : et oscillent, mais leur somme est constante ; il ne faut pas confondre les deux.
- Le portrait de phase est une ellipse, pas un cercle : l'ellipse est de demi-axes (en ) et (en ) ; elle n'est un cercle que si .
- Position d'équilibre : allongement du ressort : dans un système vertical, la longueur du ressort à l'équilibre n'est pas la longueur à vide , mais (l'allongement d'équilibre vaut ) ; il faut choisir l'origine à l'équilibre pour que l'équation soit .
- Petit angle pour le pendule : l'oscillateur harmonique ne s'applique au pendule que pour les petits angles () ; pour les grands angles, l'oscillateur est anharmonique (la période dépend de l'amplitude).
Graphe de référence
La position (avec , ) et la vitesse : les deux courbes sont déphasées de (la vitesse est en avance de phase sur la position). L'énergie cinétique et l'énergie potentielle sont complémentaires (somme constante).
Pour aller plus loin
Ce chapitre n'a pas de renvoi spécifique dans la table du §4 de l'annexe Ressources, exercices et annales (programme non explicitement couvert par les thèmes recensés) — voir la page générale pour les manuels recommandés, les banques d'exercices gratuites et les annales par matière.