P2.7 — Mouvement d'un solide en rotation autour d'un axe fixe
Objectif du chapitre. Étudier le mouvement d'un solide en rotation autour d'un axe fixe : le moment d'inertie , le moment cinétique du solide , le théorème du moment cinétique scalaire , l'énergie cinétique de rotation , le pendule pesant, et le couplage avec l'induction (préparation à l'électromécanique). L'objectif est de savoir appliquer le théorème du moment cinétique scalaire : c'est l'exercice type du chapitre.
Le produit vectoriel est défini dans l'annexe Outils mathématiques.
Notions
1. Moment d'inertie
Le moment d'inertie d'un solide par rapport à un axe est la somme (ou l'intégrale) des contributions de chaque élément de masse à distance de l'axe :
L'unité est le kg·m². Le moment d'inertie mesure la résistance du solide à la rotation (analogie avec la masse pour la translation).
Moments d'inertie usuels.
| Solide | Axe | |
|---|---|---|
| Point de masse | à distance | |
| Anneau (rayon ) | axe central | |
| Disque (rayon ) | axe central | |
| Sphère (rayon ) | axe central | |
| Tige (longueur ) | axe central | |
| Tige (longueur ) | axe extrémité |
Théorème de Steiner (axe parallèle — complément, non exigible en PCSI ; nom usuel : théorème de Huygens). Le moment d'inertie par rapport à un axe parallèle à l'axe du centre de masse, à distance , est
Exemple. Tige de masse , longueur : ; par rapport à l'extrémité () : (cohérent avec le tableau).
Exemple numérique. Anneau de , : .
2. Moment cinétique d'un solide
Pour un solide en rotation autour d'un axe fixe de moment d'inertie et de vitesse angulaire , le moment cinétique (par rapport à l'axe) est
C'est l'analogue rotationnel de la quantité de mouvement .
3. Théorème du moment cinétique scalaire
Le TMC scalaire (par rapport à l'axe de rotation) s'écrit
où est le moment de la somme des forces extérieures par rapport à l'axe (en N·m). C'est l'analogue rotationnel du PFD (avec , , ).
Cas constant (solide rigide) : (avec ). Cas variable (système avec masse mobile) : (il faut dériver le produit).
Conservation. Si (pas de moment extérieur), alors : le moment cinétique est conservé (effet « patineuse », chapitre P2.5).
4. Énergie cinétique de rotation
L'énergie cinétique de rotation d'un solide autour d'un axe fixe est
C'est l'analogue rotationnel de .
Puissance. La puissance des forces est (analogue de ). Le travail d'un moment sur une rotation d'angle est (si constant).
Exemple numérique. Solide de tournant à : ; moment cinétique .
5. Pendule pesant (solide)
Un pendule pesant est un solide qui oscille autour d'un axe fixe sous l'effet de la gravité. Soit son moment d'inertie par rapport à l'axe, sa masse, la distance de l'axe au centre de masse, et l'angle avec la verticale.
Moment du poids. Le poids a pour moment (ramène vers ). Le TMC scalaire donne
Petits angles : → oscillateur harmonique de pulsation et de période
Exemple (tige). Tige de longueur , pivotée par une extrémité : , : .
Pendule simple vs pendule pesant. Le pendule simple (bille, fil sans masse) a , : (chapitre P2.2). Le pendule pesant (tige) a : il oscille plus vite (période plus courte) que le pendule simple de même longueur (le centre de masse de la tige est à , pas à ).
6. Couplage avec l'induction (préparation à l'électromécanique)
Un solide conducteur (ou portant un enroulement) en rotation dans un champ magnétique génère une force électromotrice (induction, chapitre P4.3) : c'est le générateur. Réciproquement, un courant dans un enroulement soumis à un champ magnétique subit un moment (force de Laplace, chapitre P4.2) : c'est le moteur.
Équation couplée. Pour un moteur (enroulement de spires, flux , courant ) : le moment électromagnétique est (ou avec constante de couple) ; le TMC scalaire donne ; la force contre-électromotrice (induction) est (proportionnelle à la vitesse, opposée à la tension appliquée : la loi des mailles s'écrit ). Le couplage mécanique/électrique est le cœur de l'électromécanique (moteurs, générateurs, freins à induction).
Exemple (frein à induction). Un disque conducteur en rotation dans un champ magnétique radial subit un moment de freinage (forces de Lorentz sur les courants de Foucault) : le TMC scalaire donne (décroissance exponentielle, amortissement visqueux). C'est le principe des freins à induction (montagnes russes, machines-outils).
7. Applications : treuil, poulie et système couplé
Treuil. Un treuil (manivelle de rayon , moment d'inertie ) soulève une masse attachée à une corde enroulée. Le TMC scalaire du treuil : (le moment de la tension est ). Le PFD de la masse : (avec , la corde ne glisse pas). En éliminant (), on obtient l'équation du mouvement du système (couplage translation/rotation) : (le couple moteur se convertit en une force équivalente au bord de la manivelle). Exemple : , , , : (la masse monte : la force équivalente dépasse le poids ). En régime permanent ( donc ), le couple moteur doit équilibrer le poids : (ici ) et .
Poulie. Une poulie de moment d'inertie porte une corde sans masse reliant deux masses et (). Le TMC scalaire de la poulie : ; les PFD des masses : , (avec ). En éliminant et , on obtient (le terme joue le rôle d'une masse équivalente de la poulie). Exemple : , , , : (la poulie ralentit le système par rapport au cas , ).
Système couplé (translation + rotation — complément, traité en PSI). Quand un solide roule sans glisser (roue, cylindre) sur un plan, le point de contact est instantanément au repos : la vitesse du centre de masse est (liaison cinématique). Le TMC scalaire (par rapport au point de contact) donne ; le PFD du centre de masse donne . Les deux équations, combinées avec , donnent l'accélération (ex. roue sur plan incliné : ).
Capacités exigibles
- P2.7.rotation-axe — Appliquer le théorème du moment cinétique scalaire : écrire (ou si variable), calculer le moment d'inertie (tableau + Steiner), établir le moment des forces, et en déduire l'équation du mouvement (et l'énergie cinétique ).
Pièges classiques
- Moment d'inertie dépend de l'axe : n'est pas une propriété intrinsèque du solide ; il dépend de l'axe de rotation (ex. tige : mais ) ; il faut toujours préciser l'axe.
- Théorème de Steiner : (pas ) ; il ne s'applique que pour des axes parallèles (pas pour des axes perpendiculaires).
- TMC scalaire : constant ou variable : si est constant, ; si est variable (masse mobile), il faut dériver le produit : (le terme ne doit pas être oublié).
- Énergie cinétique de rotation : (pas ) ; est la vitesse angulaire (rad/s), pas la vitesse linéaire.
- Pendule pesant vs pendule simple : le pendule pesant (tige) a (plus court) ; le pendule simple (bille) a ; il ne faut pas confondre les deux (le centre de masse de la tige est à ).
- Couplage induction : la force contre-électromotrice est opposée à la tension appliquée (loi de Lenz) ; elle freine le moteur (c'est pour ça qu'un moteur sous charge consomme plus de courant) ; il ne faut pas l'oublier dans le bilan.
Graphe de référence
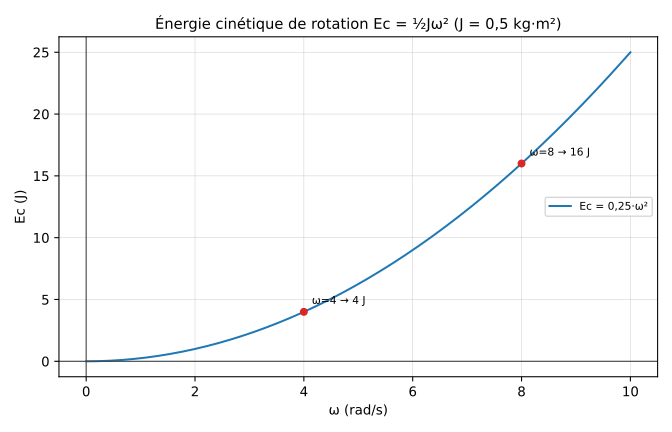
Énergie cinétique de rotation d'un solide () en fonction de la vitesse angulaire . La courbe est une parabole () : pour , ; pour , (quadrupler quadruple ).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a, CCINP Physique — parties « mécanique ».
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.