P2.3 — Approche énergétique du mouvement d'un point
Objectif du chapitre. Décrire le mouvement d'un point matériel par l'énergie : le travail et la puissance d'une force, le théorème de l'énergie cinétique, les forces conservatives et l'énergie potentielle (pesanteur, ressort, gravitationnelle, électrostatique), l'énergie mécanique et sa conservation, les positions d'équilibre et leur stabilité (via ), le portrait de phase et les petites oscillations. L'objectif est de savoir déduire l'équation du mouvement d'un bilan énergétique et discuter la stabilité : c'est l'exercice type du chapitre.
Notions
1. Travail et puissance d'une force
Travail. Le travail d'une force le long d'un déplacement est
Le travail total entre deux points et est (en joules). Pour une force constante et un déplacement rectiligne : ( angle entre et ).
Puissance. La puissance d'une force est (en watts) ; c'est le taux de travail : .
Travail du poids. Le poids est une force conservative : son travail ne dépend que des altitudes de et : (avec ). Le travail du poids est nul sur une trajectoire fermée.
2. Théorème de l'énergie cinétique
Le théorème de l'énergie cinétique (TEC) s'écrit
où est l'énergie cinétique et la somme des travaux de toutes les forces. En forme différentielle : (somme des puissances).
Démonstration (3 lignes — à savoir refaire). Le PFD (2ᵉ loi de Newton, P2.2) donne . En multipliant par : . Or (dérivée de ). D'où ; en intégrant de à : .
Utilité. Le TEC permet de lier la vitesse à la position sans connaître l'accélération : c'est l'outil de choix pour les problèmes avec contraintes (fil, tige, rail) où la réaction est inconnue mais perpendiculaire à la trajectoire (travail nul).
Exemple (pendule). Bille de masse , fil de longueur , lâchée sans vitesse à l'angle . Entre la position initiale () et le point bas (), seul le poids travaille (tension perpendiculaire) : , soit
Exemple numérique. , : (au point bas).
3. Forces conservatives et énergie potentielle
Une force est conservative si son travail ne dépend que des positions initiale et finale (pas de la trajectoire) ; équivalent : son travail sur un circuit fermé est nul. Les forces conservatives sont les forces de champ :
- Pesanteur (près de la surface) : ( altitude).
- Ressort (loi de Hooke) : (énergie élastique).
- Gravitationnelle (gravitation universelle) : (référence, i.e. origine des potentiels, à l'infini).
- Électrostatique (champ de charges fixes) : (énergie potentielle d'une charge au potentiel ).
Lien force/potentiel. La force conservative est le gradient négatif du potentiel : (en 1D : ). La force pointe vers les valeurs basses de (le « bas de la colline »).
Le gradient est défini dans l'annexe Outils mathématiques.
4. Énergie mécanique et conservation
L'énergie mécanique est (cinétique + potentielle). Si seules des forces conservatives agissent (pas de frottement), alors
Avec frottement. Si des forces non conservatives (frottement) agissent, l'énergie mécanique diminue : (l'énergie « perdue » est dissipée en chaleur).
Exemple (ressort). Masse sur un ressort de raideur (sans frottement), comprimée de puis lâchée : (constante). En position d'équilibre (), toute l'énergie est cinétique : , soit . Exemple numérique : , , : ; pulsation , période .
Exemple (chute avec frottement). Balle de masse tombant dans un fluide (frottement ) : l'énergie mécanique diminue (). En vitesse limite , l'énergie cinétique est constante et le travail du poids est entièrement dissipé par le frottement : (puissance du poids = puissance du frottement).
5. Positions d'équilibre et stabilité
Une position d'équilibre est un point où la force (donc le gradient de ) est nulle : .
Stabilité. L'équilibre est :
- Stable si est un minimum local () : une petite perturbation ramène le système vers l'équilibre (bassin de potentiel).
- Instable si est un maximum local () : une petite perturbation éloigne le système (sommet de colline).
- Indifférent si est constant au voisinage ().
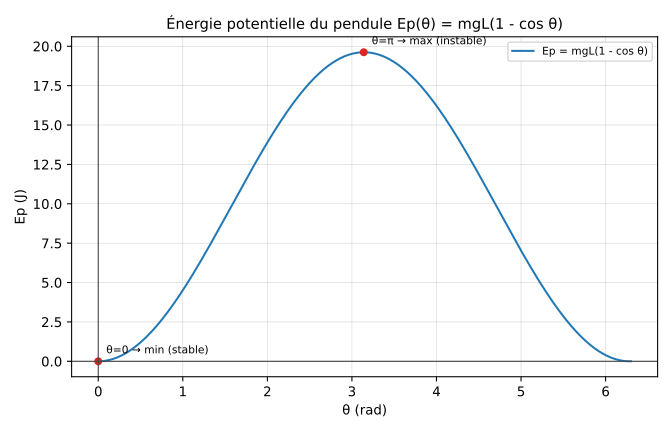
Exemple. Pendule : (référentiel au point bas). est minimal en (équilibre stable) et maximal en (équilibre instable, pendule renversé).
6. Portrait de phase et petites oscillations
Portrait de phase. Le portrait de phase est la représentation de la trajectoire dans le plan (position, vitesse). Pour un système conservatif, les trajectoires sont des courbes fermées (oscillations) autour des équilibres stables ; l'énergie mécanique est la première intégrale (les trajectoires sont les courbes ).
Petites oscillations. Autour d'un équilibre stable , on développe au 2e ordre : avec . Le mouvement est un oscillateur harmonique de pulsation
Exemple. Pendule (petits angles) : , donc et (cohérent avec le chapitre P2.2).
Méthode générale.
- Établir (énergie potentielle en fonction de la coordonnée).
- Trouver les équilibres : .
- Stabilité : signe de .
- Petites oscillations : autour de chaque équilibre stable.
7. Applications et prolongements
Bille dans une boucle verticale. Une bille de masse non guidée (pas de rail, pas de tige) roule sans frottement à l'intérieur d'une boucle de rayon (cercle vertical). L'énergie mécanique est conservée. Pour compléter le tour, il faut que la réaction ne s'annule pas avant le sommet : au sommet, la condition de contact est (la gravité seule assure la force centripète). Avec la conservation de l'énergie entre le point bas () et le sommet (), on obtient , soit (c'est la condition pour une bille non guidée ; pour une bille enfilée sur un rail ou une tige, la réaction peut être négative et il suffit de ).
Oscillateur non harmonique. Pour une force de rappel non linéaire (ex. ), le potentiel est ; les petites oscillations restent harmoniques (), mais la période dépend de l'amplitude (effet anharmonique) : pour (potentiel plus « raide »), la période diminue avec l'amplitude.
Énergie dans les systèmes à plusieurs degrés de liberté (Culture — hors programme). Pour un système avec plusieurs coordonnées , l'énergie mécanique est ; la conservation de fournit une intégrale première qui simplifie l'étude (ex. orbites planétaires, chapitre P2.6).
Lien avec le théorème de l'énergie cinétique. Le TEC et la conservation de sont équivalents si toutes les forces sont conservatives : . Le TEC est plus général (il inclut les forces non conservatives) ; la conservation de est un cas particulier (forces conservatives uniquement).
Capacités exigibles
- P2.3.energie-cinetique — Déduire l'équation du mouvement d'un bilan énergétique : établir , utiliser la conservation (ou le TEC avec frottement) pour lier vitesse et position, et en déduire l'équation du mouvement (en dérivant ou en combinant avec le PFD) ; discuter la stabilité via .
Pièges classiques
- Travail de la tension/réaction : si la contrainte est perpendiculaire à la trajectoire (fil inextensible, rail lisse), le travail de la réaction est nul ; elle ne figure pas dans le TEC (mais elle figure dans le PFD).
- Référentiel de l'énergie potentielle : le choix de l'origine de est arbitraire (seules les variations comptent) ; pour la gravitation, choisir au point le plus bas simplifie le calcul.
- Forces non conservatives : le frottement dissipe de l'énergie () ; il ne faut pas l'oublier dans le bilan (sinon on prédit une conservation fausse).
- Stabilité : signe de : équilibre stable si est un minimum (), instable si maximum () ; ne pas confondre avec le signe de la force.
- Petites oscillations : la linéarisation est valable seulement au voisinage de l'équilibre stable ; pour de grandes amplitudes, la période dépend de l'amplitude (ex. pendule : période plus grande).
- TEC vs PFD : le TEC donne la vitesse en fonction de la position (pas l'accélération) ; pour l'accélération, il faut le PFD (ou dériver le TEC). Les deux sont complémentaires.
Graphe de référence
Énergie potentielle d'un pendule simple (, ) en fonction de l'angle . La courbe a un minimum en (équilibre stable) et un maximum en (équilibre instable). Les petites oscillations autour de correspondent à la partie parabolique de la courbe (approximation ).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a, CCINP Physique — parties « mécanique ».
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.