P2.2 — Lois de Newton
Objectif du chapitre. Établir et appliquer le principe fondamental de la dynamique (PFD) : faire un bilan des forces complet (poids, tension, réaction, frottement, rappel), projeter correctement sur les axes adaptés, et résoudre les cas classiques (chute libre avec et sans frottement, pendule simple, équilibre). L'objectif est de savoir faire un bilan des forces complet et projeter correctement : c'est l'exercice type du chapitre.
Notions
1. Masse, quantité de mouvement et forces
Masse. La masse (en kg) est la quantité de matière d'un point matériel ; c'est aussi le coefficient d'inertie (résistance à l'accélération) et la source de l'attraction gravitationnelle (masse gravitationnelle). La masse est invariante en mécanique newtonienne.
Quantité de mouvement. La quantité de mouvement (ou impulsion) est (en kg·m/s). Le PFD s'écrit aussi (forme générale, valable même si varie).
Forces usuelles.
- Poids : , dirigé vers le bas (sens de ), .
- Tension : force exercée par un fil inextensible (sans masse), tangente au fil, dirigée vers le fil (le fil tire).
- Réaction : force exercée par un support (sol, paroi), perpendiculaire au contact (si frottement négligé) ; elle peut avoir une composante tangentielle (frottement).
- Force de rappel d'un ressort : (loi de Hooke), raideur, longueur au repos.
- Frottement solide (lois de Coulomb) : si le corps glisse, (norme , opposée au glissement ; coefficient de frottement, normale) ; si le corps est au repos (adhérence), s'ajuste pour empêcher le glissement ().
- Frottement fluide : (petites vitesses) ou (grandes vitesses, ).
2. Principe fondamental de la dynamique
Les trois lois de Newton. La 2ᵉ loi (PFD) ci-dessous est la loi centrale, mais les trois lois forment un ensemble :
- 1re loi (inertie) : dans un référentiel galiléen, un point matériel soumis à aucune force (ou à des forces de somme nulle) conserve un mouvement rectiligne uniforme (vitesse constante). C'est la définition d'un référentiel galiléen.
- 2e loi (PFD) : (ci-dessous).
- 3e loi (action-réaction) : si exerce une force sur , alors exerce sur la force (même norme, même direction, sens opposé, sur deux corps différents — elles ne s'annulent jamais car elles s'appliquent à des corps distincts).
Référentiel galiléen. Un référentiel galiléen est un référentiel dans lequel la 1re loi de Newton est vraie (un corps sans force se meut en mouvement rectiligne uniforme) ; le référentiel héliocentrique en est un exemple (approximatif). Le PFD n'est valable que dans un référentiel galiléen (dans un référentiel non galiléen, il faut ajouter des forces d'inertie).
Le PFD (dans un référentiel galiléen) s'écrit
où est la somme vectorielle de toutes les forces extérieures au point matériel, sa masse et son accélération.
Méthode (bilan des forces).
- Isoler le système (point matériel de masse ).
- Lister toutes les forces extérieures (poids, tension, réaction, frottement, rappel) et les représenter sur un schéma.
- Écrire le PFD .
- Choisir une base adaptée (cartésienne, polaire, tangente/normale) et projeter sur chaque axe.
- Résoudre le système d'équations.
Point crucial. Le PFD est une équation vectorielle : il faut projeter sur des axes orthogonaux pour obtenir des équations scalaires. Le choix de la base est stratégique : polaire pour un mouvement circulaire, tangente/normale pour une trajectoire courbe, cartésienne pour un mouvement rectiligne.
3. Chute libre
Sans frottement. Un point matériel de masse soumis uniquement à son poids (chute libre) : , donc (indépendant de la masse). En coordonnées ( vers le bas, , ) :
Exemple. À : , ; à : , . La vitesse croît linéairement, la position en .
Avec frottement fluide (, ) : , soit . L'accélération diminue avec ; la vitesse tend vers une vitesse limite où :
Exemple. , : (parachutiste avant ouverture).
4. Pendule simple
Un pendule simple est une bille de masse suspendue à un fil inextensible de longueur (sans masse). La bille est soumise au poids et à la tension (tangente au fil).
Base polaire (origine au point de suspension , angle avec la verticale) : avec constant, .
Projection du PFD.
- Radiale () : (la tension compense le poids et fournit la force centripète).
- Transversale () : , soit
Petits angles () : → oscillateur harmonique de pulsation et de période
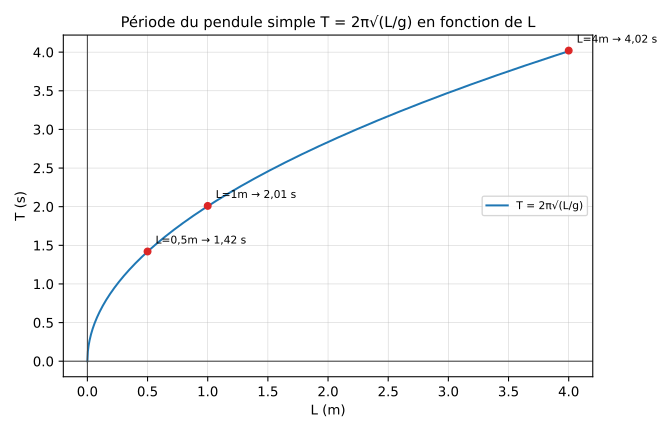
Exemple. : () ; : . La période est indépendante de la masse et de l'amplitude (petits angles).
Tension du fil. En position la plus basse (, vitesse ) : , soit . La tension est maximale en bas (elle doit fournir la force centripète).
5. Équilibre
Un point matériel est en équilibre si , donc (somme des forces nulle). C'est le cas d'un corps au repos ou en mouvement rectiligne uniforme.
Exemple (équilibre). Un bloc de masse posé sans frottement sur un plan incliné d'angle ne peut pas être en équilibre (le poids a une composante le long du plan) ; il glisse. En revanche, avec frottement (), le bloc reste en équilibre (au repos) si (adhérence) : le frottement s'ajuste () et la réaction vaut .
5bis. Dynamique sur plan incliné
Exemple (glissement). Un bloc de masse posé sur un plan incliné d'angle (sans frottement) : les forces sont le poids et la réaction (perpendiculaire au plan). Projection (axe le long du plan, perpendiculaire) :
- : (accélération le long du plan).
- : , soit .
Le bloc glisse avec (indépendant de la masse). Avec frottement (), si le bloc glisse (), il glisse avec .
Exemple (bille sur une tige verticale). Une bille de masse glisse sans frottement le long d'une tige verticale orientée vers le bas, soumise à son poids et à la réaction de la tige (horizontale). Le PFD projété (axe vertical) donne , soit : la bille tombe avec l'accélération indépendamment de la contrainte de la tige (la réaction est horizontale, elle ne modifie pas l'accélération verticale). La réaction vaut (la tige ne « pousse » pas la bille) : c'est un cas délicat où la contrainte ne produit pas de force.
Exemple (mouvement circulaire vertical). Une bille attachée à une tige rigide de longueur tourne dans un plan vertical (mouvement circulaire de vitesse ). En position haute : (la tension et le poids fournissent la force centripète) ; en position basse : . La tension est minimale en haut et maximale en bas ; si en haut, la tige doit pousser (compression) pour maintenir la bille sur l'orbite.
Capacités exigibles
- P2.2.pfd — Faire un bilan des forces et projeter : isoler le système, lister toutes les forces extérieures, écrire le PFD , choisir une base adaptée (cartésienne, polaire, tangente/normale) et projeter sur chaque axe pour obtenir des équations scalaires.
Pièges classiques
- Oublier une force : le poids est toujours présent (sauf mention contraire) ; la tension est tangente au fil (pas perpendiculaire) ; la réaction est perpendiculaire au support (si frottement négligé).
- Confondre tension et poids : la tension du fil n'est pas égale au poids (sauf en équilibre) ; elle dépend de l'accélération (ex. pendule : en bas).
- Choix de la base : pour un mouvement circulaire, utiliser la base polaire (ou tangente/normale) ; pour un mouvement rectiligne, la base cartésienne ; mélanger les bases donne des équations fausses.
- PFD vectoriel : le PFD est une équation vectorielle ; il faut projeter sur des axes orthogonaux pour obtenir des équations scalaires ; ne pas additionner des composantes sur des axes différents.
- Chute libre : accélération constante : quel que soit le temps et la vitesse (sans frottement) ; la vitesse croît linéairement, la position en .
- Pendule : petits angles : la linéarisation n'est valable que pour (en radians) ; pour de grands angles, la période dépend de l'amplitude (elle est plus grande).
- Frottement solide : si le corps est au repos (adhérence), le frottement s'ajuste () ; il n'est pas égal à (c'est le cas seulement au seuil du glissement).
Graphe de référence
Période d'un pendule simple en fonction de la longueur (petits angles). La courbe est une racine carrée : . Pour : ; pour : ; pour : (quadrupler double ).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a, CCINP Physique — parties « mécanique ».
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.