P2.1 — Cinématique en coordonnées polaires
Objectif du chapitre. Décrire un mouvement plan en coordonnées polaires : définir la base polaire , exprimer la vitesse et l'accélération de la particule, et appliquer ces formules aux cas classiques (mouvement circulaire uniforme, spirale, mouvement radial). L'objectif est de savoir écrire vitesse et accélération en coordonnées polaires sans erreur de signe : c'est l'exercice type du chapitre, et la porte d'entrée vers les champs de force centrale (chapitre P2.6).
Notions
1. Coordonnées polaires et base polaire
Un point du plan est repéré par son rayon vectoriel (distance à l'origine ) et son angle polaire (angle entre l'axe de référence et ). Les coordonnées polaires sont ; les coordonnées cartésiennes sont , .
Base polaire. On associe à une base orthonormée :
- : radiale, dirigée de vers (sens du rayon).
- : transversale (tangentielle), perpendiculaire à , dans le sens du croissant.
Point crucial. La base polaire dépend de la position : elle change quand se déplace. Ses dérivées sont
Calcul (à savoir refaire). En coordonnées cartésiennes, et . En dérivant par rapport au temps (la chaîne passe par ) : ; de même . (Ces dérivées de vecteurs sont rappelées dans l'annexe Outils mathématiques.)
C'est cette dépendance qui donne les termes « supplémentaires » de l'accélération polaire.
2. Vitesse en coordonnées polaires
Le rayon vectoriel est . Sa dérivée (vitesse) est
Composantes.
- Radiale : (vitesse de variation du rayon).
- Transversale : (vitesse angulaire multipliée par le rayon).
Module : .
Cas particuliers.
- Mouvement radial ( constant, ) : (pure radiale).
- Mouvement circulaire ( constant, ) : (pure tangentielle, perpendiculaire au rayon).
3. Accélération en coordonnées polaires
La dérivée de la vitesse donne l'accélération :
Composantes.
- Radiale : (accélération radiale centripète + variation du rayon ).
- Transversale : (accélération angulaire + terme de Coriolis — terminologie abusive mais usuelle : il ne s'agit pas ici d'un référentiel tournant, c'est un terme de la dérivée seconde dans un repère non cartésien).
Module : .
Interprétation physique.
- Le terme est l'accélération centripète : il pointe vers l'origine et est nécessaire pour courber la trajectoire.
- Le terme est l'accélération de Coriolis : elle apparaît quand le rayon varie pendant la rotation ; elle est perpendiculaire au rayon et à la vitesse radiale.
4. Mouvement circulaire uniforme
Pour un mouvement circulaire uniforme (MCU) de rayon constant et de vitesse angulaire constante :
Caractéristiques.
- La vitesse est tangentielle (perpendiculaire au rayon) et de module constant .
- L'accélération est centripète (dirigée vers le centre) et de module constant .
- La période est ; la fréquence est .
Exemple. MCU de , : , (centripète), .
5. Spirale et mouvement radial
Spirale d'Archimède. Pour une spirale (avec croissant) et constant :
- (constante), .
- , (croît avec ).
- (centripète, croît avec ), (Coriolis, constante).
Exemple. , , au tour : , , .
Mouvement radial pur ( constant) : , (pas de terme centripète, pas de Coriolis).
6. Lien avec les coordonnées cartésiennes
Les formules polaires sont équivalentes aux formules cartésiennes, mais adaptées aux trajectoires avec symétrie de rotation (cercle, spirale, champ central). Le passage s'effectue par :
Quand utiliser les polaires ?
- Trajectoire circulaire ou spirale : les polaires sont naturelles ( ou constant).
- Champ de force centrale (gravitation, électrostatique) : la force est radiale (), donc la composante transversale de l'accélération est nulle : (conservation du moment cinétique ). C'est la porte d'entrée vers le chapitre P2.6 (Kepler).
7. Application : champ de force centrale
Dans un champ de force centrale (force toujours dirigée vers un point fixe ), l'accélération est pure radiale : avec . La composante transversale de l'équation du mouvement donne
Ce paragraphe utilise le moment cinétique (défini en P2.5), la force centrale et la gravitation (chapitre P2.6 / ch14) et le PFD (chapitre P2.2) avant leurs chapitres : on les introduit ici pour montrer l'application des coordonnées polaires, et on les développe dans les chapitres correspondants.
Conservation du moment cinétique. La grandeur est constante (c'est le moment cinétique par unité de masse, noté souvent ). C'est la 2e loi de Kepler (aires balayées égales en temps égaux) : quand la particule est proche du centre ( petit), est grand (elle « tourne vite ») ; quand elle est loin, est petit.
Exemple (orbite elliptique). Pour une orbite elliptique de demi-grand axe et excentricité , le rayon varie entre (périhélie) et (aphélie). La conservation de donne le rapport des vitesses angulaires : . Pour : le rapport est (la particule tourne 2,25 fois plus vite au périhélie qu'à l'aphélie).
Équation radiale du mouvement. La composante radiale de l'accélération, combinée à la conservation de , conduit à l'équation radiale du mouvement (l'équation de Binet, en , est un complément hors programme) :
qui, pour une force en (gravitation), donne une conique (ellipse, parabole, hyperbole) — c'est le contenu du chapitre P2.6.
8. Exemples supplémentaires
Satellite en orbite circulaire. Un satellite à de la Terre (masse ) : la force gravitationnelle fournit l'accélération centripète , soit , , . L'accélération est (centripète).
Vélo sur piste cyclable. Un cycliste sur une piste de rayon à : , (centripète). La pente de la piste (banking) est choisie pour que la réaction du sol fournisse exactement cette accélération sans frottement : , soit .
Capacités exigibles
- P2.1.cinetique-polaires — Écrire vitesse et accélération en coordonnées polaires : utiliser et , et identifier les termes centripète () et de Coriolis ().
Pièges classiques
- Oublier que la base polaire change : les dérivées de et sont non nulles ( et ) ; c'est ce qui donne les termes « supplémentaires » de l'accélération. Si on traite la base comme constante, on obtient (faux).
- Signe du terme centripète : est négatif (pointe vers l'origine) ; il ne faut pas l'écrire .
- Terme de Coriolis : n'apparaît que si et ; pour un MCU () ou un mouvement radial (), il est nul.
- Confondre et : est la vitesse angulaire instantanée ; est souvent utilisé quand elle est constante (MCU).
- Module de la vitesse : , pas (il faut la racine carrée de la somme des carrés).
- MCU : accélération non nulle : même si la vitesse est constante en module, l'accélération est non nulle (centripète) : c'est elle qui courbe la trajectoire.
Graphe de référence
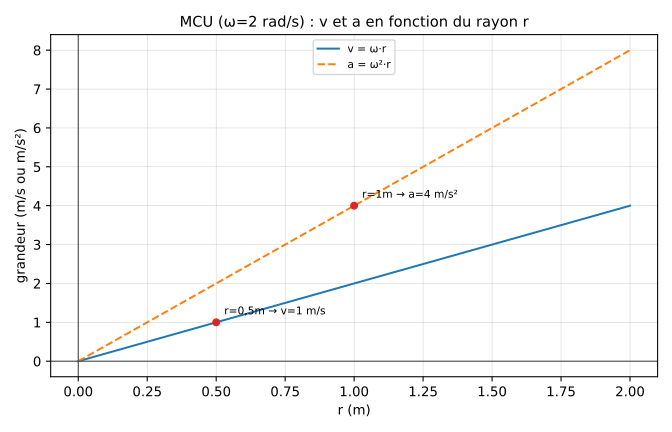
Vitesse et accélération centripète d'un mouvement circulaire uniforme () en fonction du rayon . La vitesse est linéaire en (pente ) ; l'accélération est linéaire en (pente ). Pour : , .
Pour aller plus loin
Ce chapitre n'a pas de socle existant (il a été créé pour combler la capacité P2.1.cinetique-polaires du référentiel). Voir la page générale Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites. Le chapitre P2.6 (mouvement dans un champ de force centrale conservatif) est la suite directe : les formules polaires y sont utilisées pour établir la conservation du moment cinétique et les lois de Kepler.