P2.5 — Moment cinétique
Objectif du chapitre. Étudier le moment cinétique d'un point matériel : le moment d'une force , le moment cinétique , le théorème du moment cinétique (TMC) , et la conservation du moment cinétique quand le moment des forces est nul. L'objectif est de savoir appliquer le théorème du moment cinétique (et la conservation) : c'est l'exercice type du chapitre, et l'outil clé pour les champs de force centrale (chapitres P2.1 et P2.6).
Le produit vectoriel est défini dans l'annexe Outils mathématiques.
Notions
1. Moment d'une force
Le moment d'une force appliquée en par rapport à un point est
Module. , où est le bras de levier (distance du point à la droite d'action de la force). L'unité est le newton-mètre (N·m).
Sens. Le sens de est donné par la règle de la main droite (perpendiculaire au plan ) ; il correspond au sens de rotation que la force tend à produire autour de .
Propriétés.
- Si la force passe par (bras de levier nul), son moment est nul : elle ne fait pas tourner autour de .
- Le moment est additif : le moment de la somme des forces est la somme des moments.
- Pour un couple pur (deux forces égales et opposées, décalées), le moment est indépendant de l'origine .
Exemple. Une force de appliquée à l'extrémité d'une clé de longueur (perpendiculaire) : le moment est (couple de serrage).
2. Moment cinétique d'un point
Le moment cinétique (ou impulsion angulaire) d'un point matériel de masse par rapport à est
Module. , où est la composante de la vitesse perpendiculaire à . L'unité est le kg·m²/s.
Cas particuliers.
- Mouvement rectiligne passant par : (vitesse parallèle au rayon).
- Mouvement circulaire de rayon autour de : , où est le moment d'inertie (pour un point) ; c'est la forme rotationnelle du moment cinétique.
(le moment d'inertie d'un solide est défini en §5 de ce chapitre).
3. Théorème du moment cinétique
Le TMC (par rapport à un point fixe dans un référentiel galiléen) s'écrit
où est le moment de la somme des forces extérieures par rapport à . C'est l'analogue rotationnel du PFD .
Démonstration (2 lignes — à savoir refaire). . En dérivant (point fixe , référentiel galiléen) : (le premier terme est nul car et sont colinéaires ; le PFD donne ). D'où .
Conservation. Si (moment des forces nul par rapport à ), alors est constant : le moment cinétique est conservé. C'est le théorème de conservation du moment cinétique.
Cas de conservation fréquent.
- Force centrale (dirigée vers ) : (force parallèle au rayon) → conservé (c'est le cas des orbites planétaires, chapitre P2.6).
- Système isolé (pas de force extérieure) : le moment cinétique total est conservé.
4. Conservation du moment cinétique : exemples
Patineuse. Une patineuse qui récupère ses bras (diminue son moment d'inertie ) augmente sa vitesse de rotation pour conserver : si est divisé par 2, est doublé. C'est l'effet « patineuse » (conservation du moment cinétique).
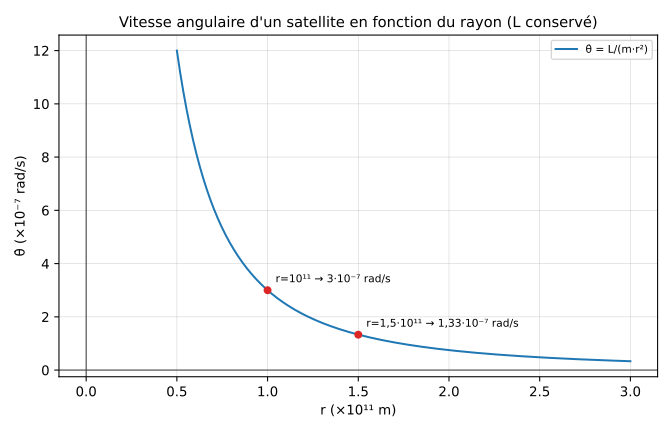
Satellite (2e loi de Kepler). Pour un satellite en orbite (force centrale gravitationnelle), est constant : quand le satellite est proche du centre ( petit), est grand (il « balaie » des aires vite) ; quand il est loin ( grand), est petit. C'est la 2e loi de Kepler (aires égales en temps égaux).
Exemple numérique. Satellite à avec (composante tangentielle) ; à : la conservation donne (le satellite est plus lent au point le plus éloigné).
5. Pendule pesant traité par le TMC
Un pendule pesant (bille de masse , fil de longueur ) est soumis au poids et à la tension . Par rapport au point de suspension :
- La tension passe par : son moment est nul.
- Le poids a pour moment (signe : le poids ramène le pendule vers ).
Le moment cinétique par rapport à est (mouvement circulaire de rayon ). Le TMC donne
Petits angles : → oscillateur harmonique de pulsation et de période (cohérent avec le chapitre P2.2). Exemple : : .
Avantage du TMC. Le TMC élimine la tension (moment nul) et donne directement l'équation angulaire ; c'est plus simple que le PFD projeté (où il faut gérer la tension et la composante centripète).
6. Moment cinétique d'un solide en rotation
Pour un solide en rotation autour d'un axe fixe de moment d'inertie , le moment cinétique est (le long de l'axe). Le TMC s'écrit
(analogie avec ). C'est la rotationnelle du PFD, utilisée dans le chapitre P2.7 (rotation autour d'un axe fixe).
7. Application : toupie et précession (complément hors programme — Culture)
Hors programme PCSI : la précession d'une toupie relève de la 2ᵉ année ; ce bloc est donné pour la culture.
Une toupie en rotation rapide autour de son axe, soumise au poids (moment non nul par rapport au point de contact), précède : son axe de rotation tourne lentement autour de la verticale au lieu de tomber. Le TMC explique : le moment du poids est perpendiculaire au moment cinétique , donc il modifie la direction de (pas son module) : l'axe précède avec une vitesse angulaire ( : distance du point d'appui au centre de masse ; : moment cinétique de rotation) — proportionnelle au poids, inversement proportionnelle à la vitesse de rotation. Plus la toupie tourne vite, moins elle précède (et plus elle reste droite) : c'est le principe de la stabilisation gyroscopique (gyroscopes, bicyclette, navires).
Capacités exigibles
- P2.5.moment-cinetique — Appliquer le théorème du moment cinétique : écrire et , établir le TMC , et utiliser la conservation () pour les forces centrales (orbites) et le pendule pesant.
Pièges classiques
- Moment de la tension nul : la tension du fil passe par le point de suspension , donc son moment est nul ; elle ne figure pas dans le TMC (mais elle figure dans le PFD).
- Force centrale → conservation : si la force est dirigée vers (gravitation, électrostatique), le moment est nul et le moment cinétique est conservé ; c'est la base des lois de Kepler (chapitre P2.6).
- Conservation : constant : si le moment d'inertie diminue (patineuse qui récupère les bras), la vitesse de rotation augmente (et inversement) ; il ne faut pas confondre avec la conservation de l'énergie (qui n'est pas conservée si des forces internes travaillent).
- 2e loi de Kepler : le satellite balaie des aires égales en temps égaux ; il est plus vite au périhélie ( petit) et plus lent à l'aphélie ( grand) ; la conservation est (pas ).
- TMC vs PFD : le TMC donne l'équation angulaire (élimine les forces « radiales » comme la tension) ; le PFD donne l'équation vectorielle complète ; les deux sont complémentaires (le TMC est la projection « rotationnelle » du PFD).
- Moment d'inertie d'un point : (pour un point à distance de l'axe) ; pour un solide, dépend de la distribution de la masse (ex. disque , anneau ).
Graphe de référence
Moment cinétique d'un satellite en orbite (conservé) : la vitesse angulaire en fonction du rayon (hyperbole en ). Pour : à , ; à , (le satellite est plus lent quand il est plus loin).
Pour aller plus loin
Annales utilisables sur ce chapitre (§4 de l'annexe Ressources, exercices et annales) : e3a, CCINP Physique — parties « mécanique ».
Voir aussi Ressources, exercices et annales pour les manuels recommandés et les banques d'exercices gratuites.